7.1 开机,重新连接自己的 Duck#
打开 Duck 的电源开关,重新启动电脑上的 Arduino App Lab。在设备列表中,选择前面已经配置好的那台 Duck。
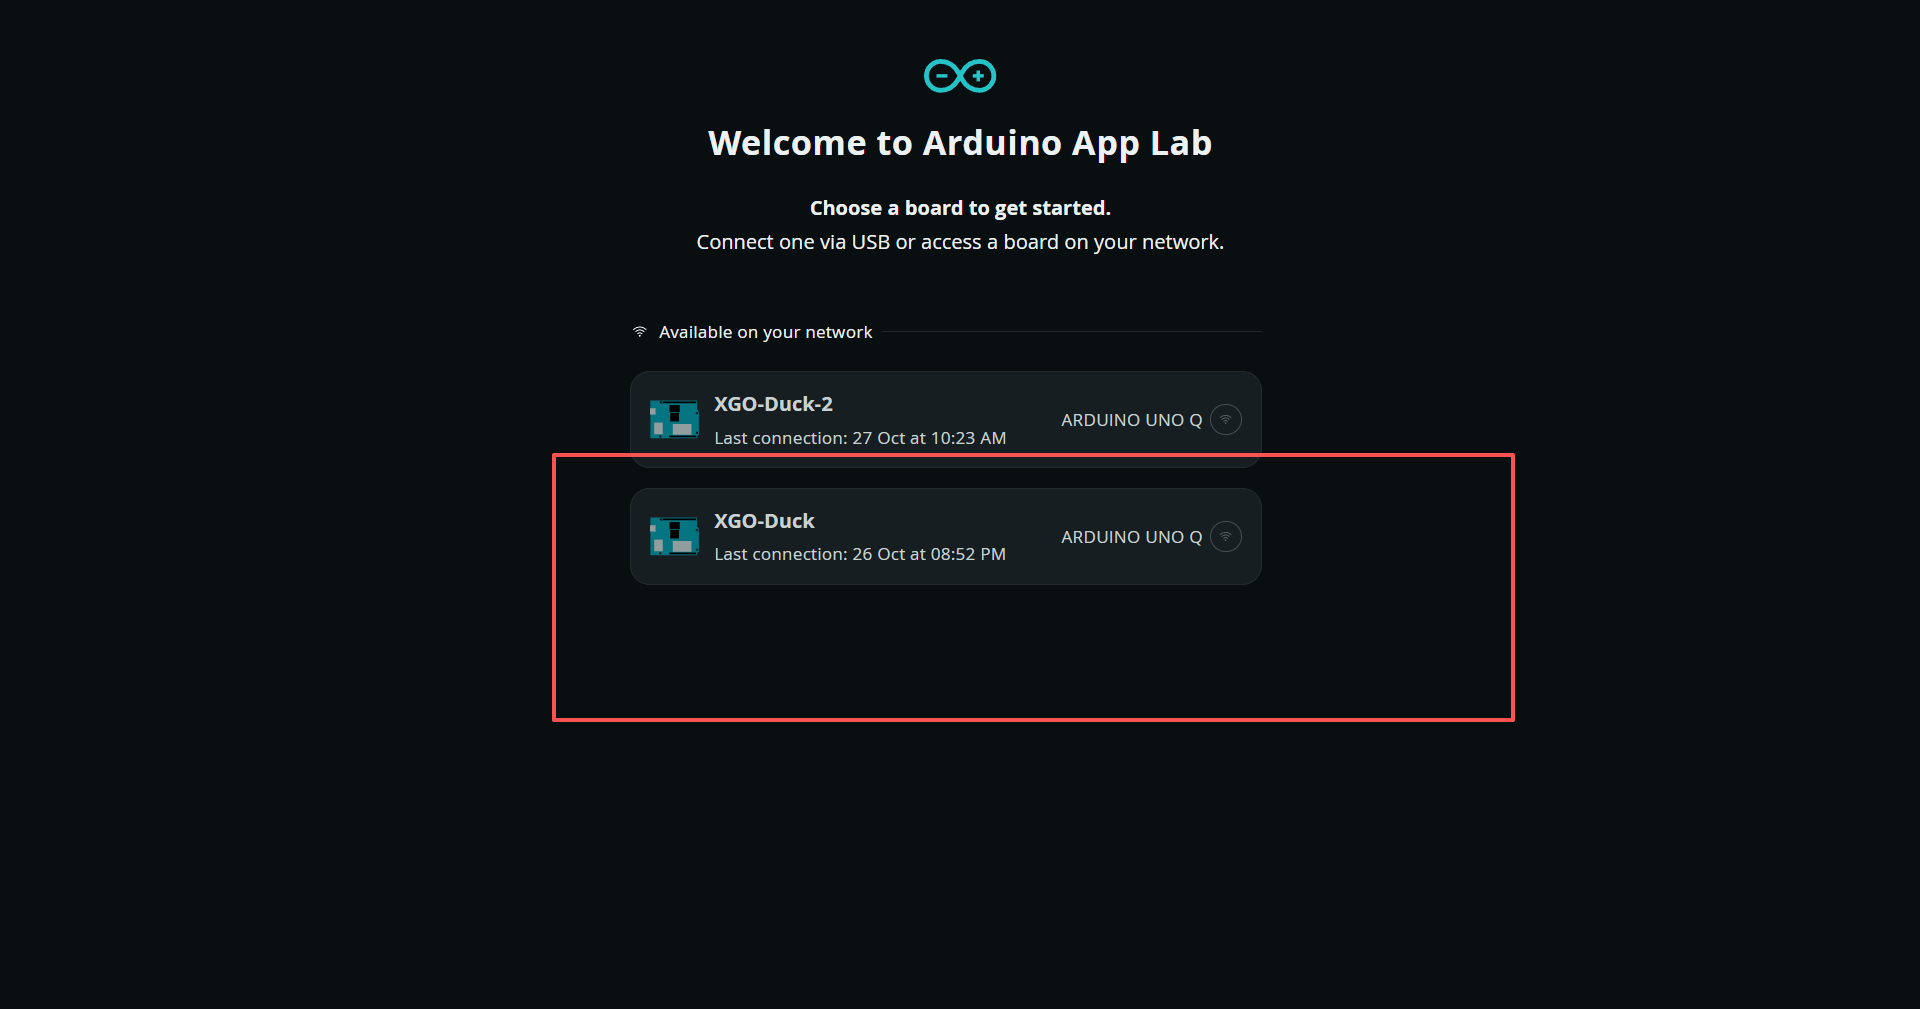
截图中有多台设备,请按自己设置的设备名称选择。出现 Linux credentials 窗口后,在 Password 中输入第一步设置的开发板登录密码,点击 Confirm。
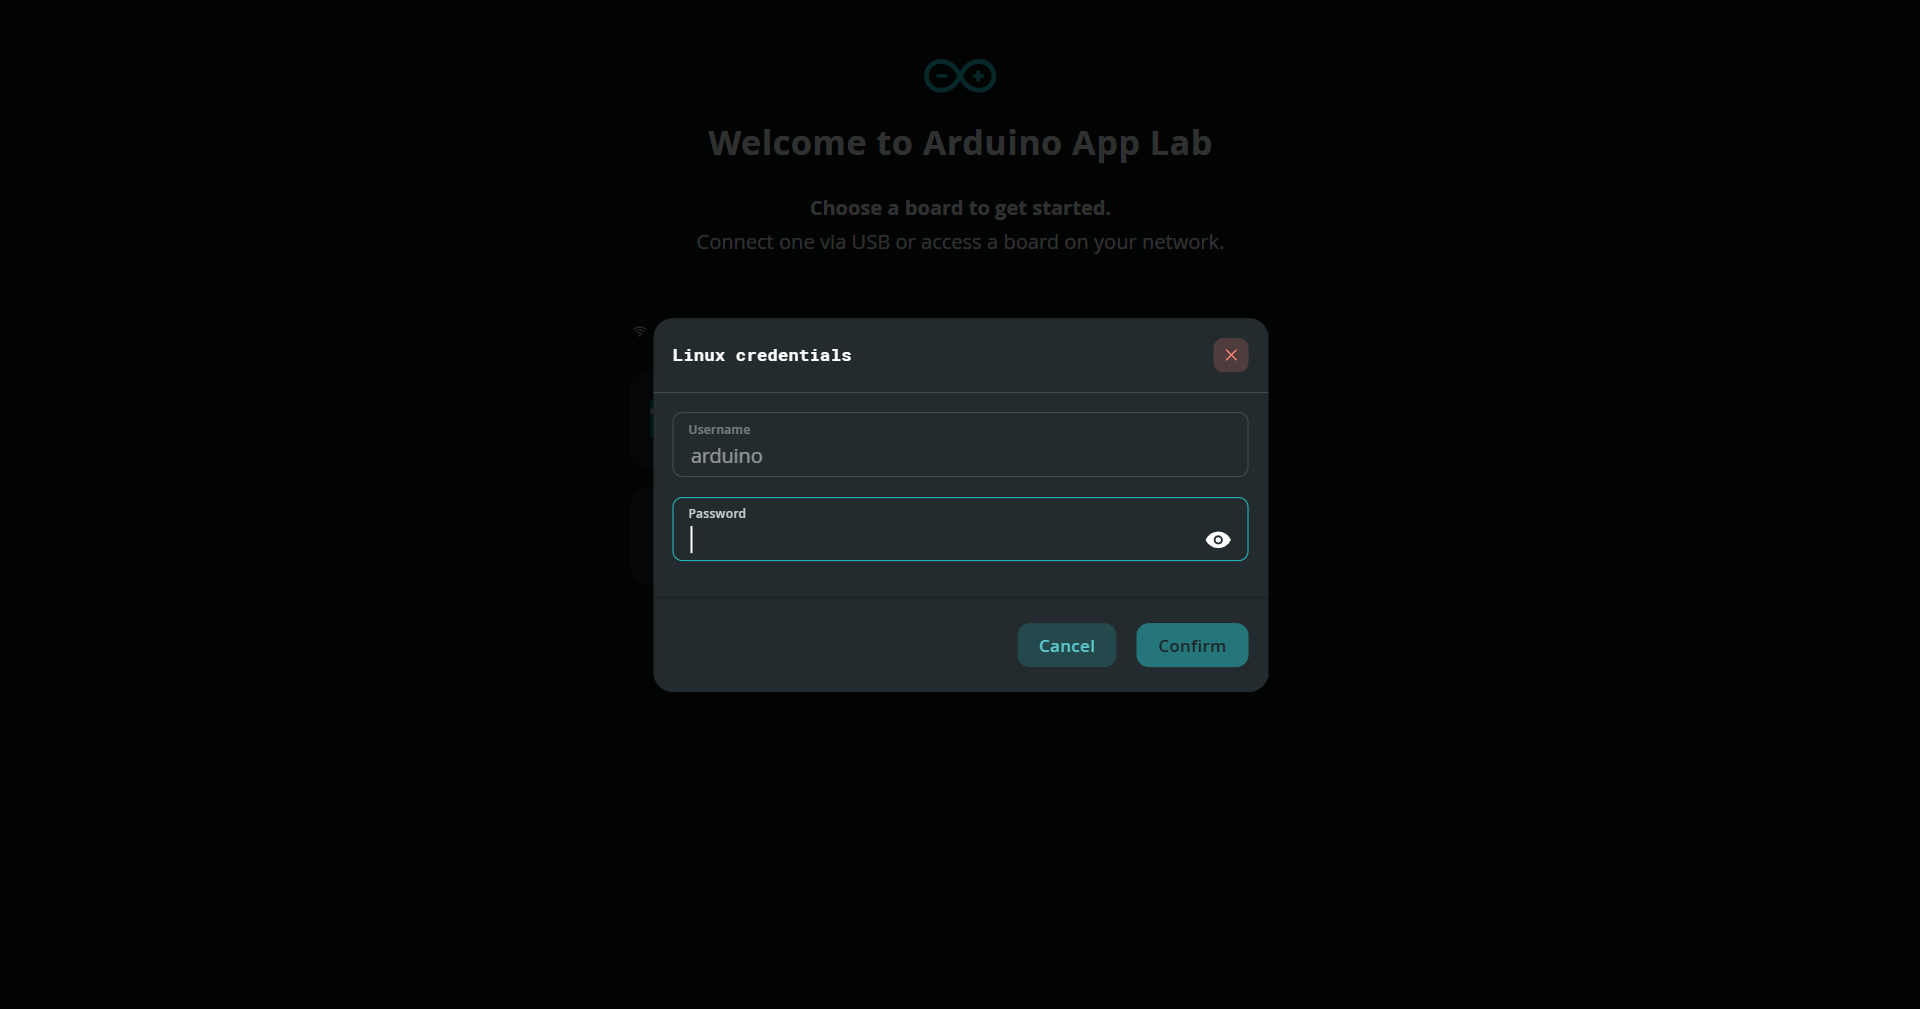
这里使用的是 Linux 登录密码,与 Wi-Fi 密码不同。用户名保持界面显示的 arduino。
7.2 运行 XGO Duck,打开控制网页#
连接成功后,进入 XGO Duck 应用,点击右上角的 Run。等待应用启动;运行时按钮会变为 Stop。
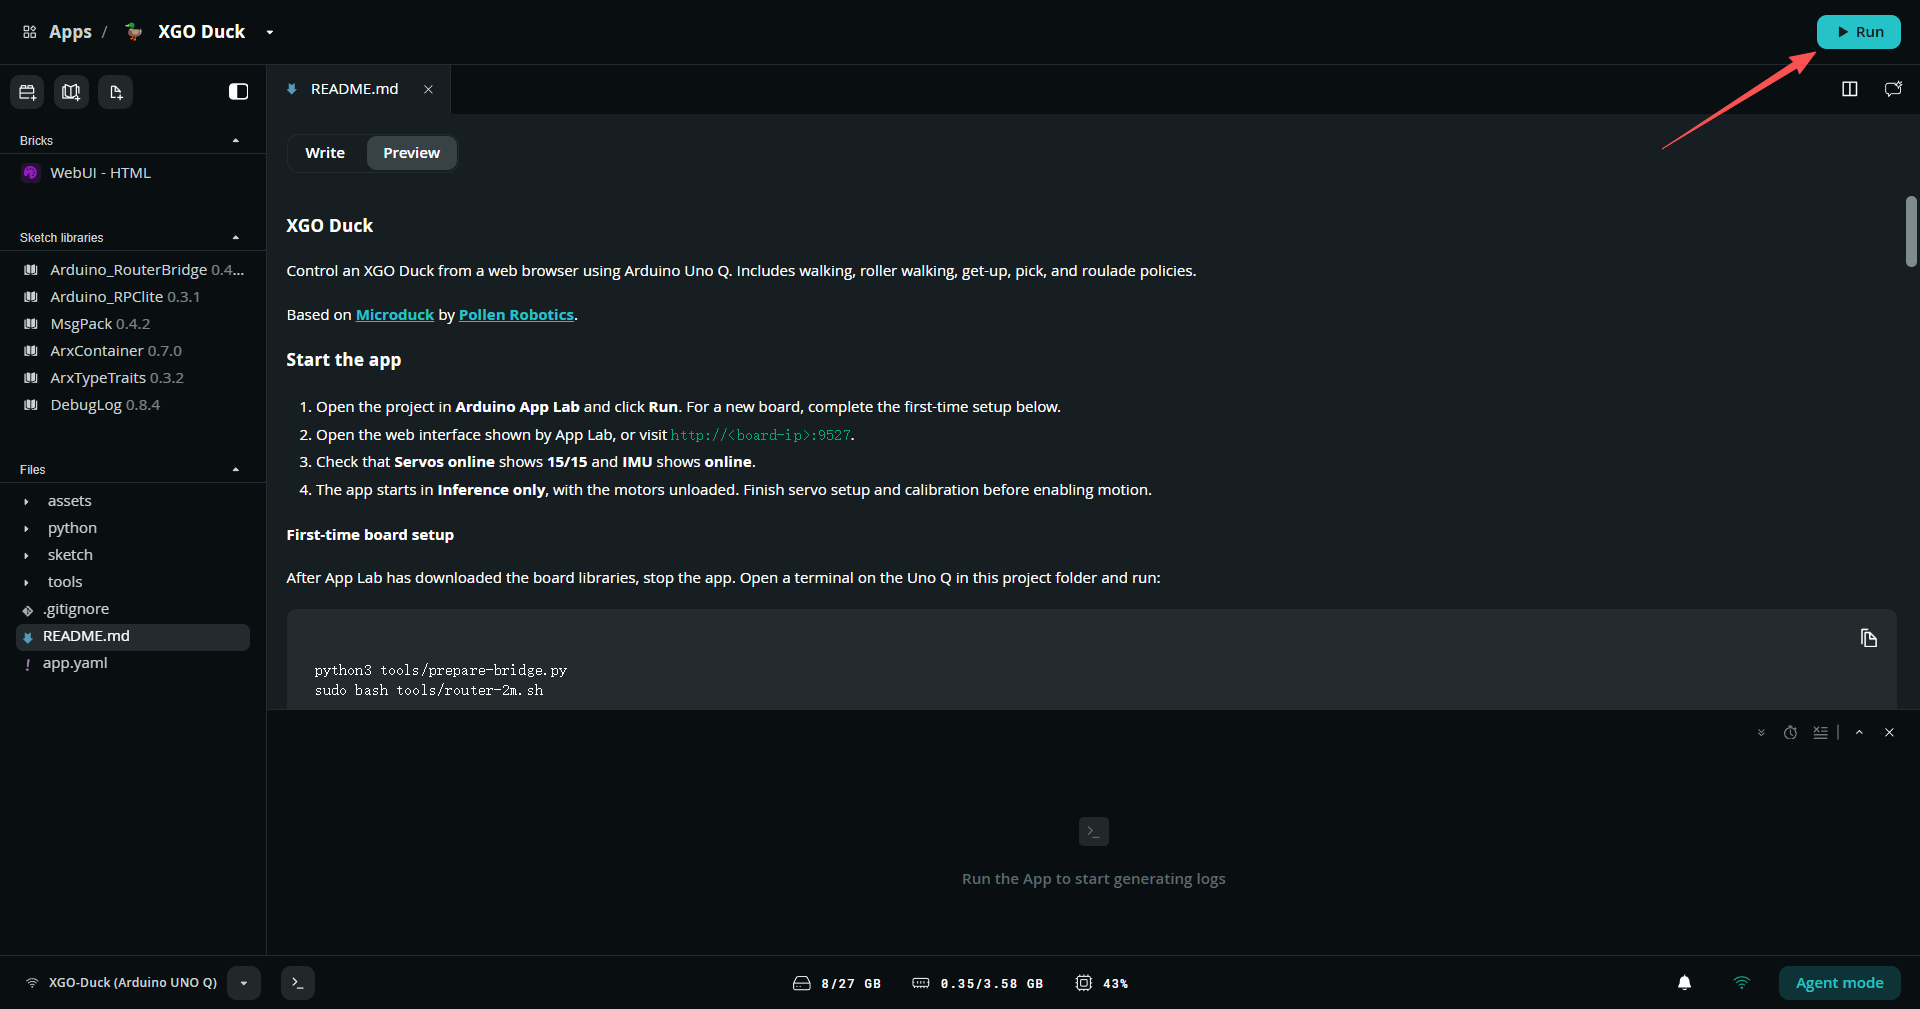
点击底部的 Python 标签,等待日志出现 Network URL。
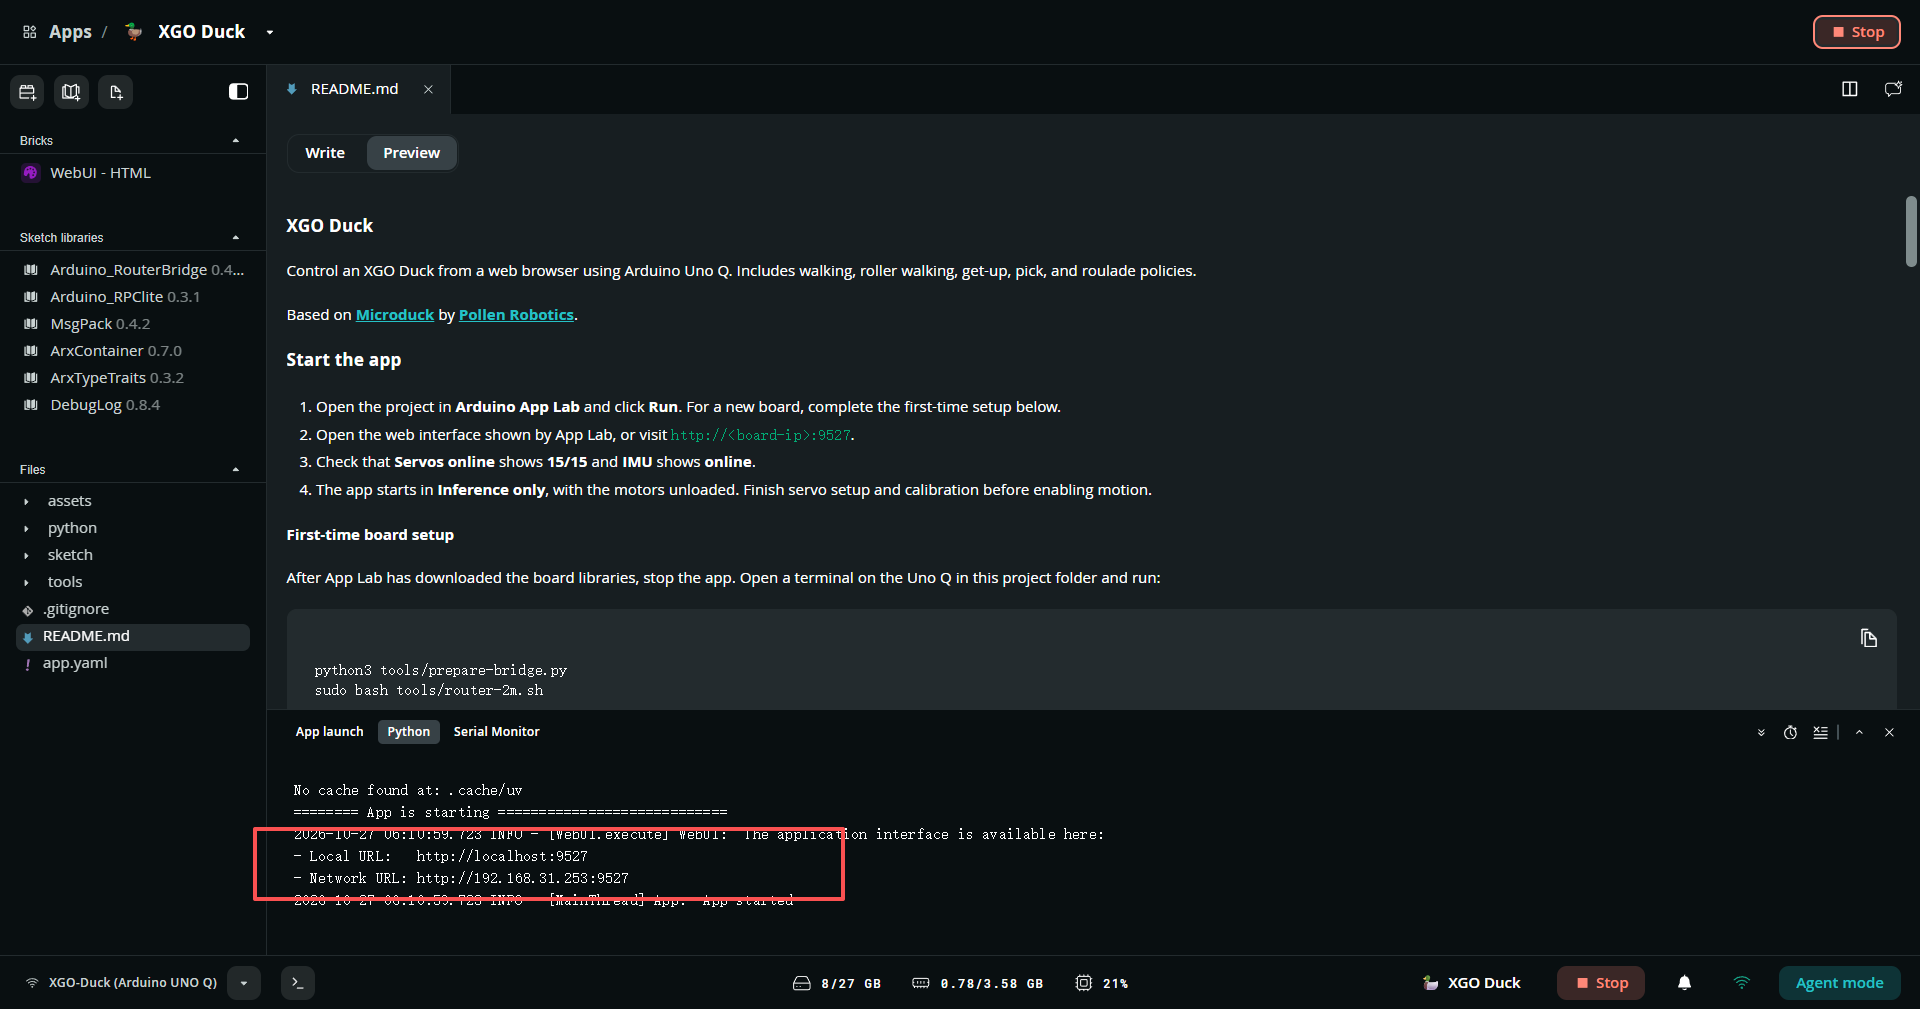
在电脑浏览器中打开日志给出的 Network URL。本次截图为 http://192.168.31.253:9527,请使用自己设备当前显示的地址,保留末尾的 :9527。
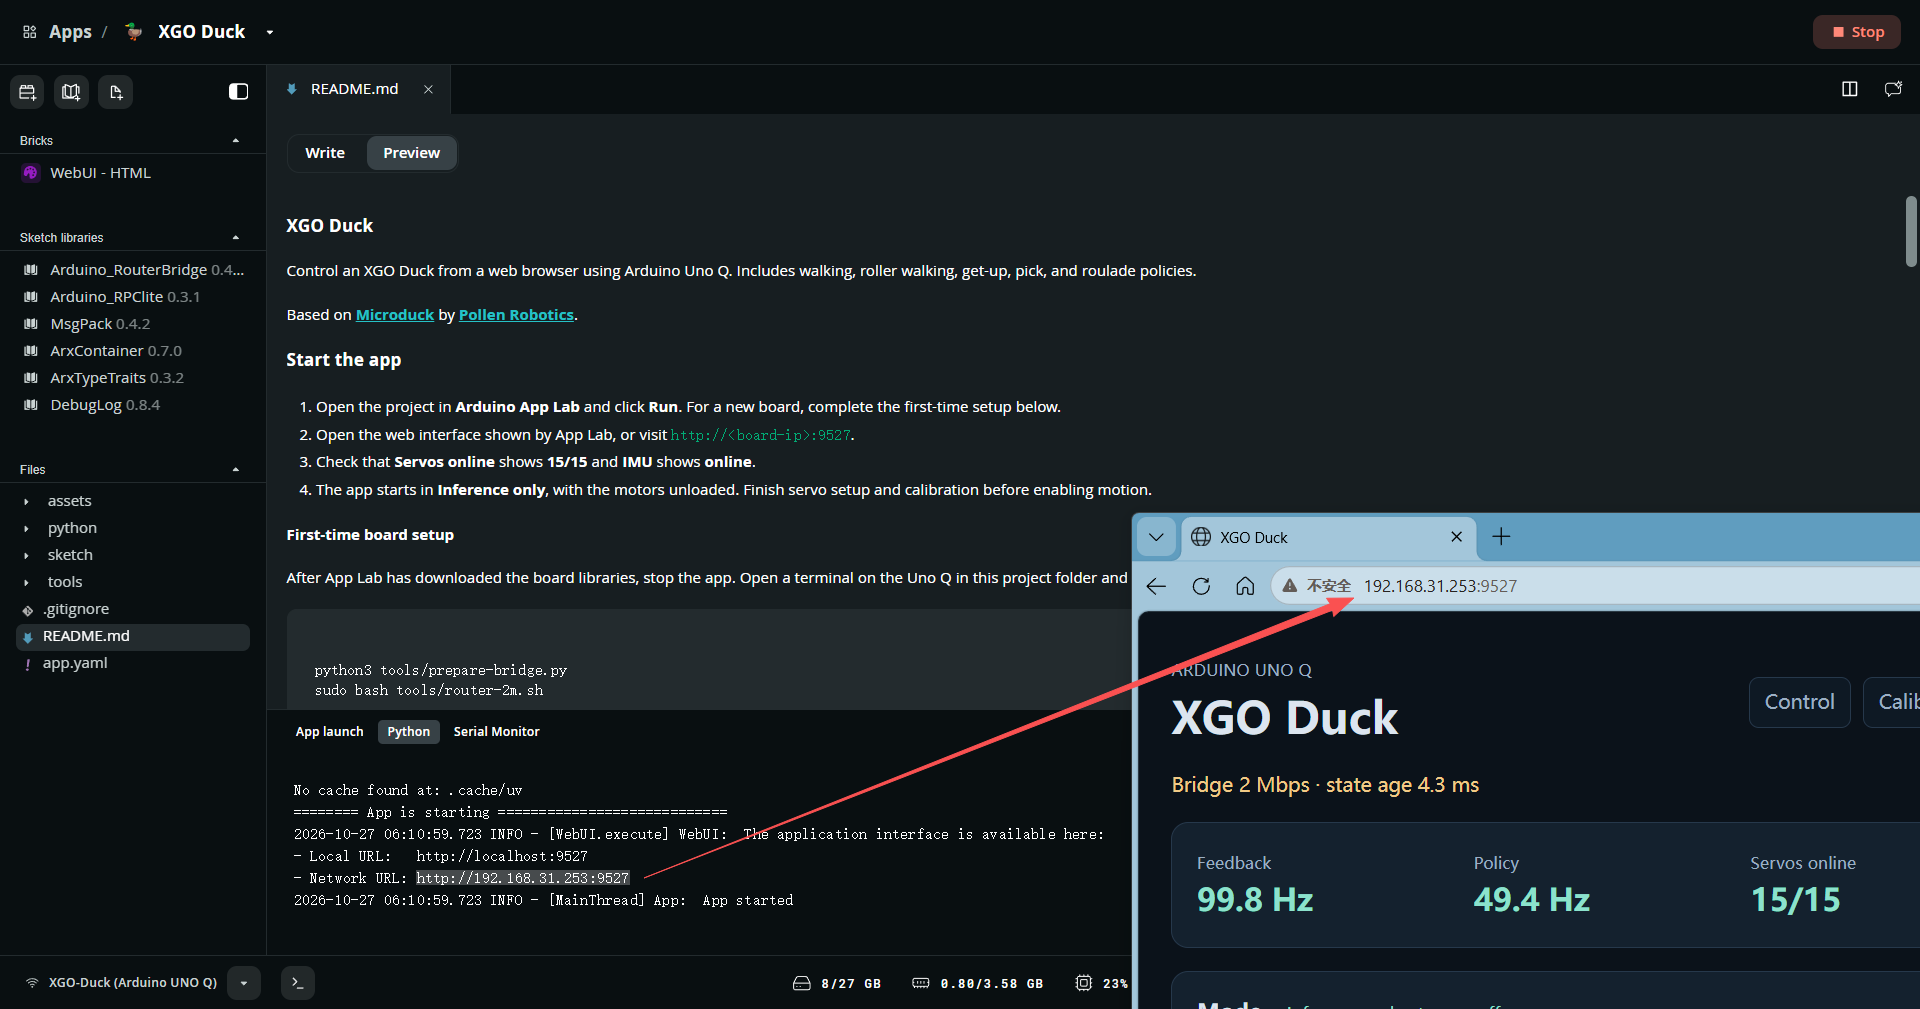
确认页面显示 Servos online:15/15,即全部 15 个舵机在线,且 IMU:online。如果舵机没有全部在线,先核对供电、连接和编号,再继续标定。
7.3 进入标定页面,选择标定方式#
在网页顶部点击 Calibration,进入 Servo centering(舵机中位标定)页面。
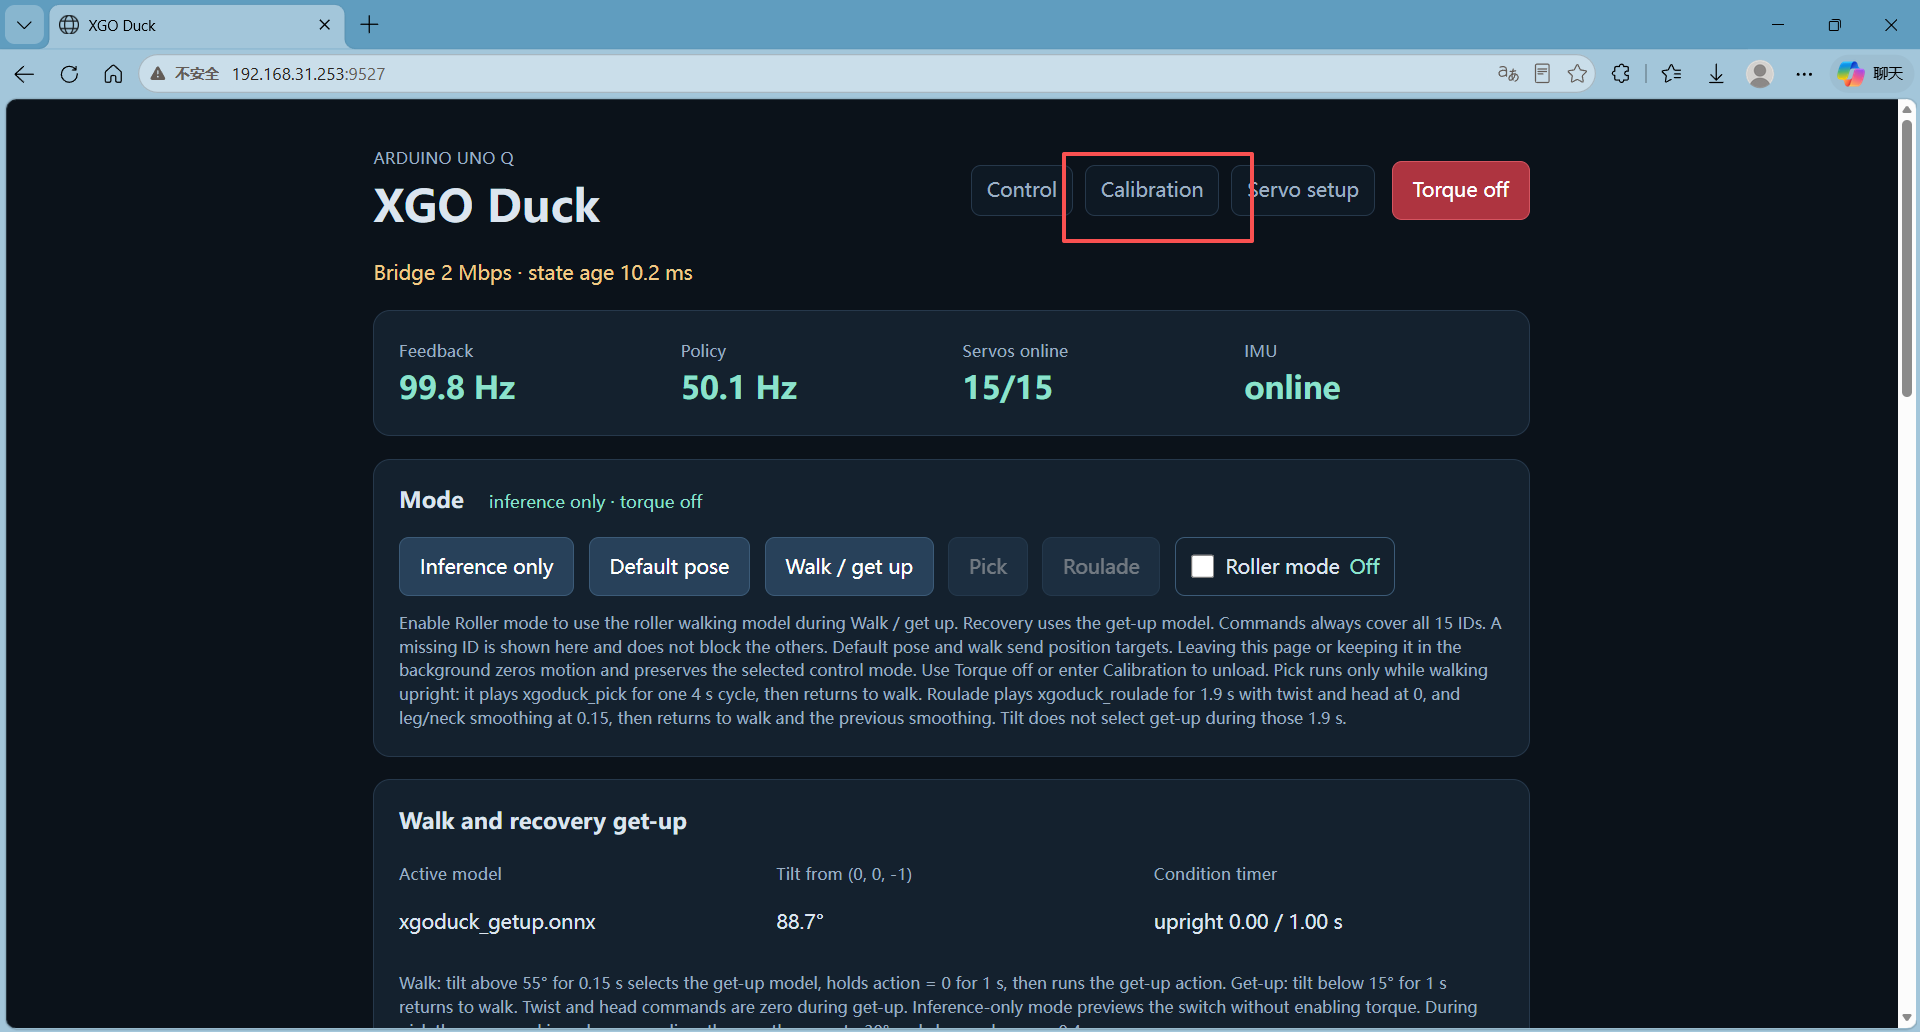
进入标定界面时,所有舵机均处于卸载状态,可以用手调整关节。按自己的条件选择下面一种方式:
7.4 逐个关节完成零位标定#
两种方式都需要完成全部 15 个舵机的中位(零位)设置,编号为 10、11、12、13、14;20、21、22、23、24;30、31、32、33、34。
有标定架:固定后逐个设置
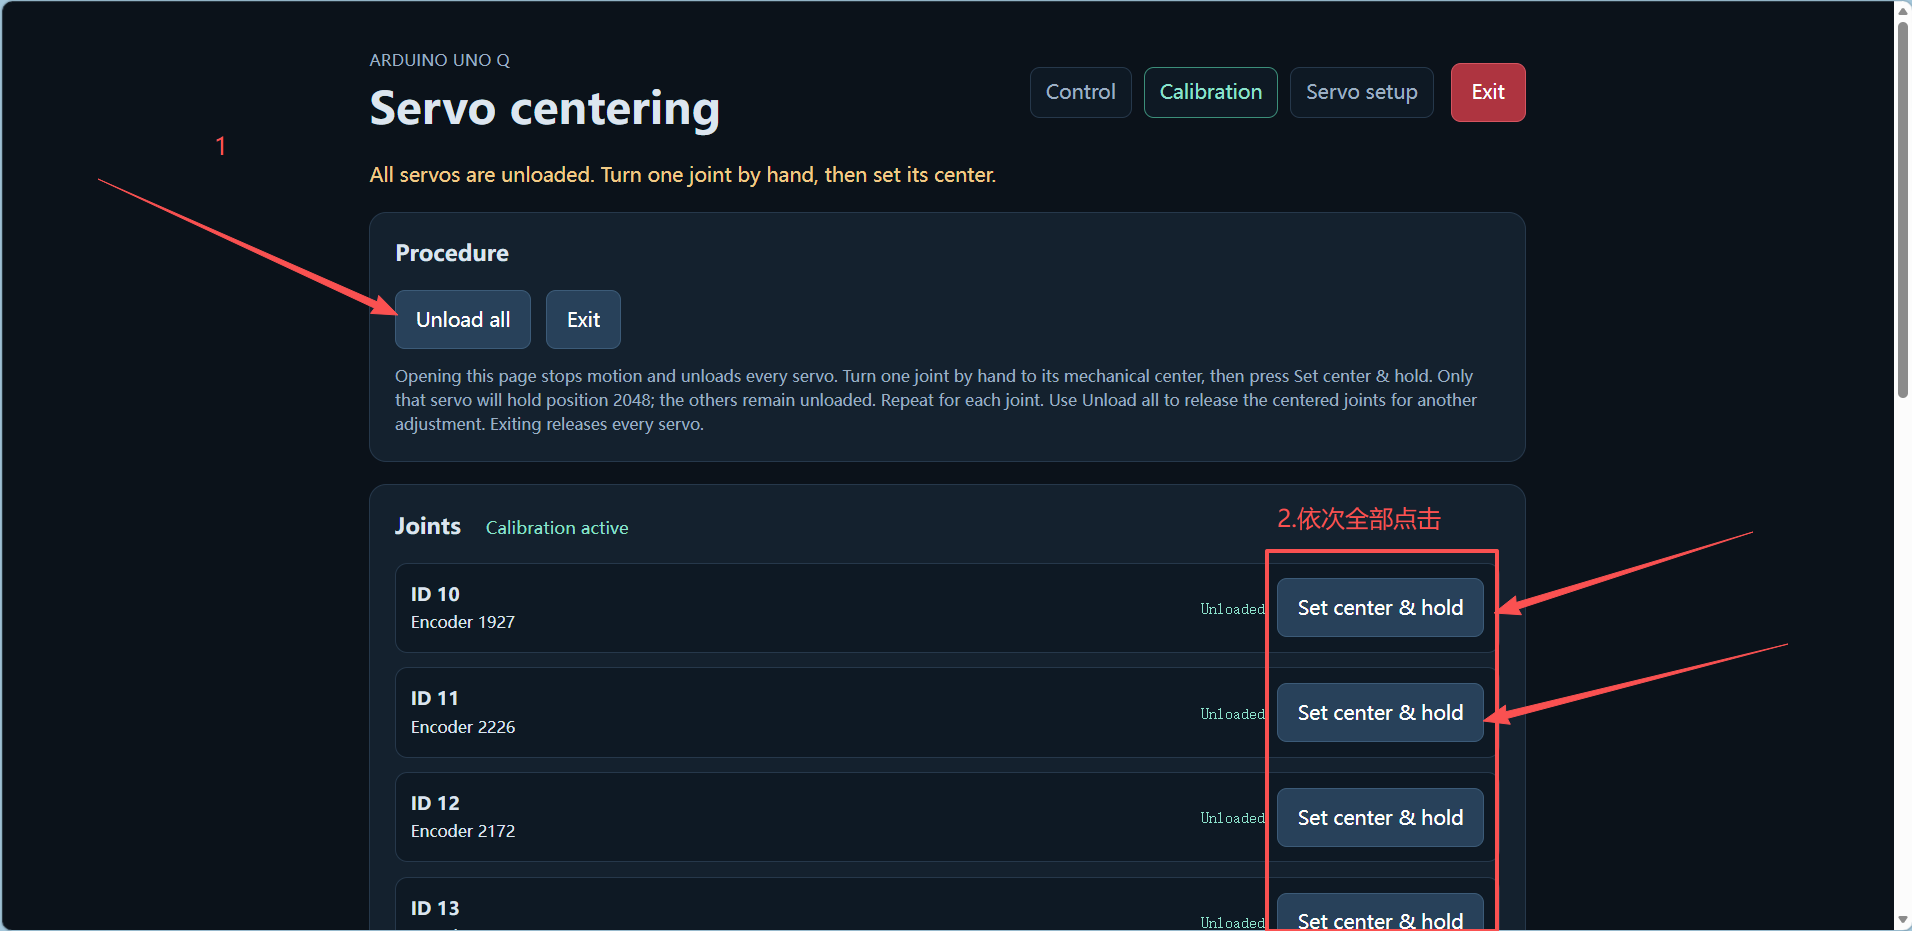
按下图标注的顺序操作:先卸载全部舵机,再逐个设置中位。
- 点击 Unload all,卸载全部舵机的扭矩,使关节可以手动调整。
- 保持 Duck 在标定架中固定好,手动将当前关节调整到机械中位。
- 在 Joints 列表中找到该关节对应的 ID,点击它右侧的 Set center & hold,将当前位置设为中位,并让该舵机保持位置。
- 继续向下滚动页面,对每个关节重复上述操作,直到全部 15 个舵机都完成设置。
没有标定架:手动逐个关节设置零位
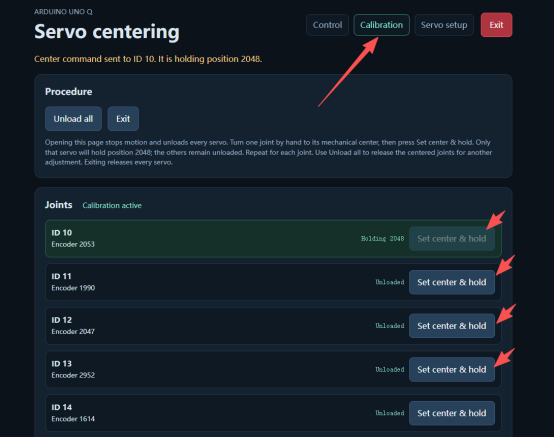
上电后,在 Arduino App Lab 中运行应用,打开控制页面,点击 Calibration 进入标定界面。此时所有舵机均处于卸载状态,按以下顺序逐个操作:
- 扶稳 Duck,参照下面的零位姿态图,用手将一个关节转到零位。
- 在页面中找到该舵机对应的 ID,点击右侧的 Set center & hold。
- 此时该舵机会保持在当前位置。继续调整下一个关节,再点击它对应的 Set center & hold,依次完成所有关节。
零位标定姿态:所有连杆应处于垂直或水平状态。这个姿态下无法站立是正常的,此步骤只用于校准舵机位置。
对照下方正视图和侧视图,核对头颈、腿部及脚部的零位关系。点击图片可放大查看。
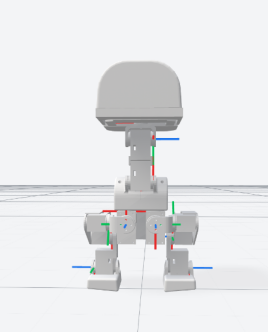
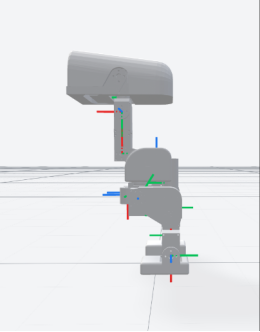
两种方式都要核对全部关节。 标定截图只显示列表的上半部分,继续向下滚动,完成其余舵机的设置。
点击 Set center & hold 后,当前舵机会保持位置,其他尚未设置的舵机仍处于卸载状态。如需重新调整,点击 Unload all 释放保持,再调整并设置对应关节。
先完成全部中位标定,再进入站立和行走控制。 每次都先摆正当前关节,再点击该 ID 的按钮。
7.5 返回 Control,先站立再进入行走模式#
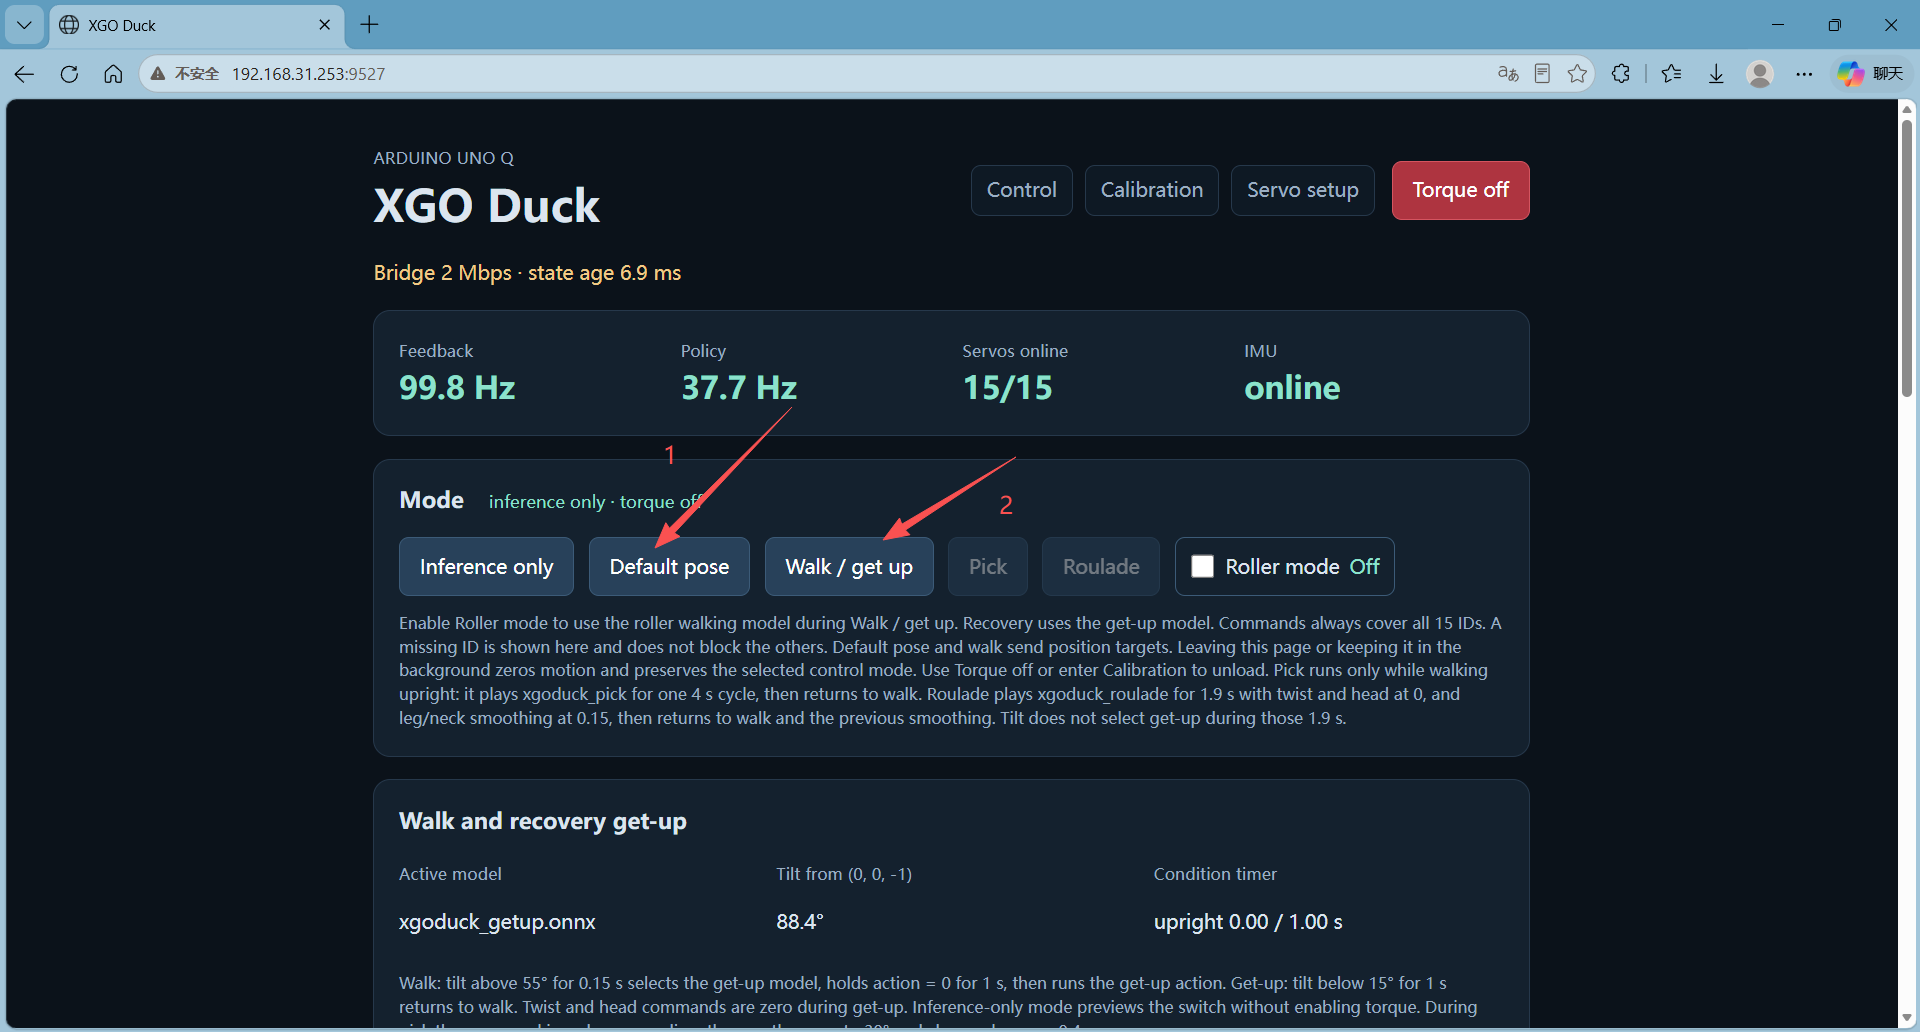
全部舵机标定完成后,点击网页顶部的 Control,返回控制页面。如果使用了标定架,先将 Duck 从架上取下。准备站立和试走时,将 Duck 放到平整地面并扶稳,然后按以下顺序操作:
- 点击 Default pose:舵机进入保持状态,使 Duck 保持站立姿势。
- 确认 Duck 站立后,点击 Walk / get up,进入行走控制模式。
7.6 使用网页控制前进、后退#
向下滚动到 Motion 区域,拖动左侧 Forward / strafe 摇杆,控制 Duck 前进、后退或横移;右侧 Yaw 摇杆用于转向。松开摇杆后,运动输入回到零。
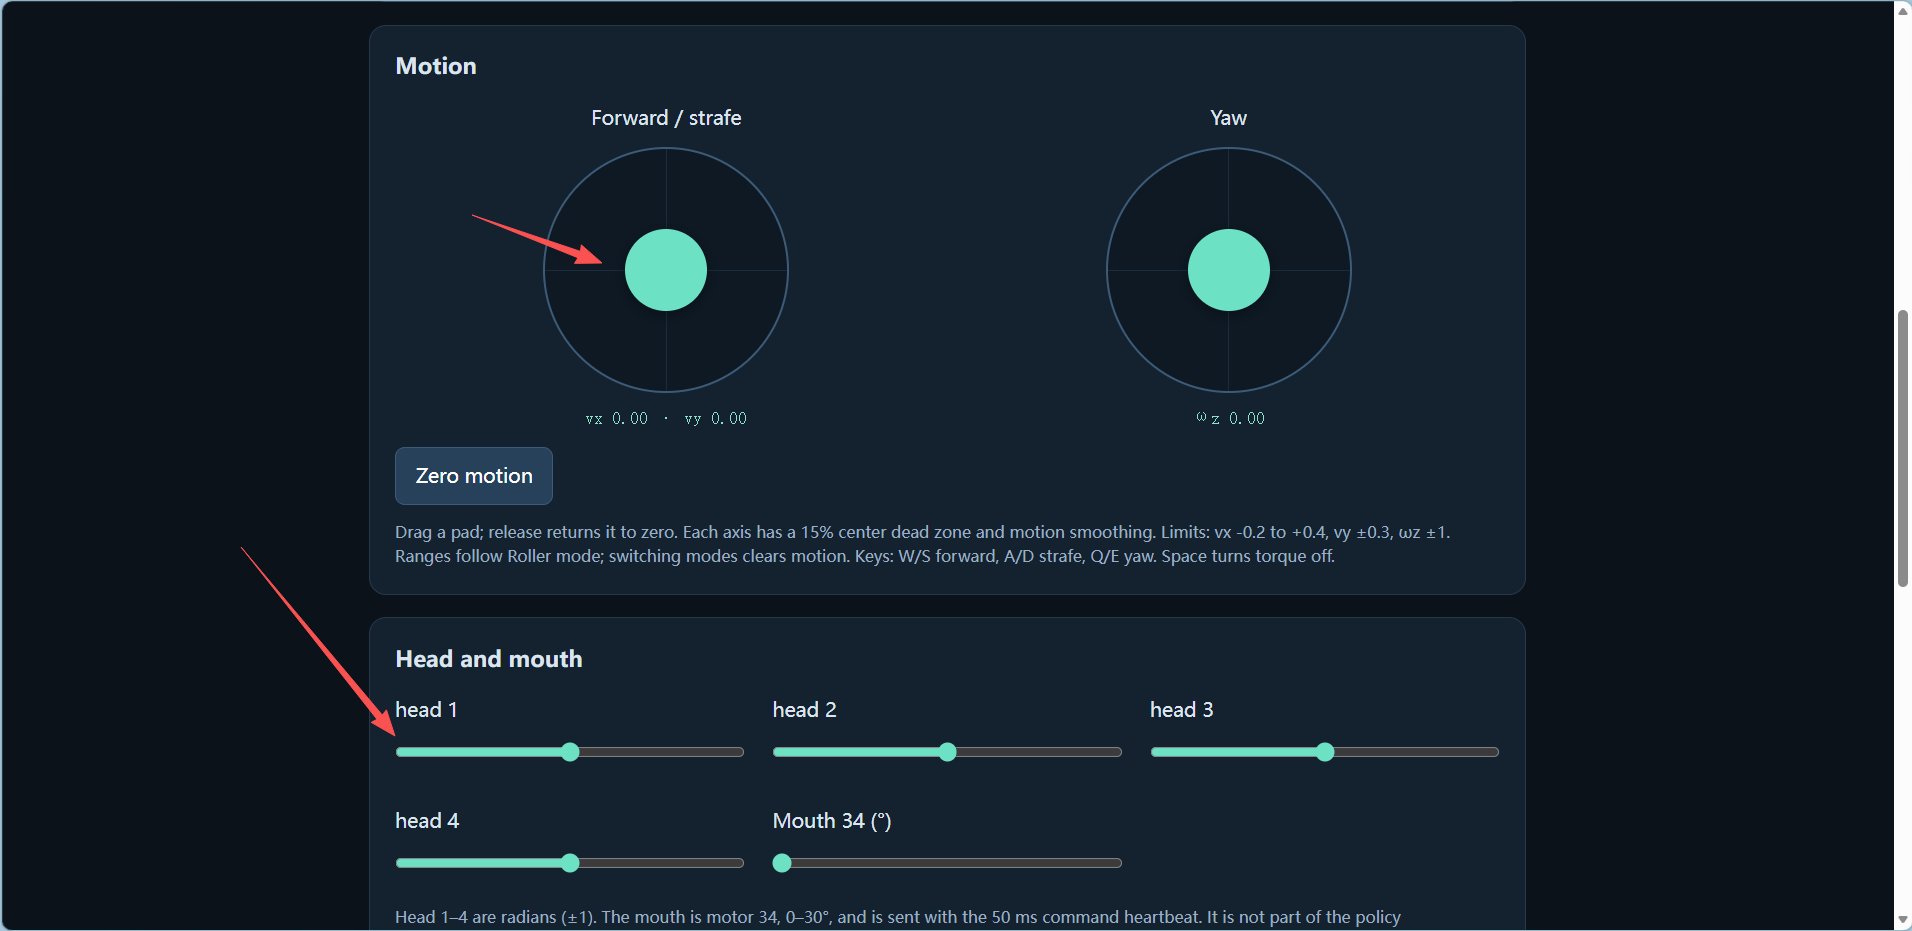
| 控件 | 作用 |
|---|---|
| Forward / strafe | 控制前进、后退和横移。 |
| Yaw | 控制转向。 |
| Zero motion | 将运动输入归零。 |
| Head and mouth | 使用下方滑块调整头部与嘴部。 |
Zero motion 用于停止运动输入;页面顶部的 Torque off 会卸载舵机扭矩,使用前先扶稳 Duck。
手册完成:至此,已完成 Wi-Fi 配置、LED 测试、应用导入、终端配置、舵机设置与编号、整机装配和中位标定,可以在控制页面让 Duck 站立并进行前进、后退等操作。