机器人
XGO 系列 · 产品说明书

XGO-lite3

桌面级四足机器人

从首次开机到进阶开发,快速了解你的机器人。

原版折页 · 中英双语 · 54.4 MB

XGO-lite3

使用指南

1

产品介绍

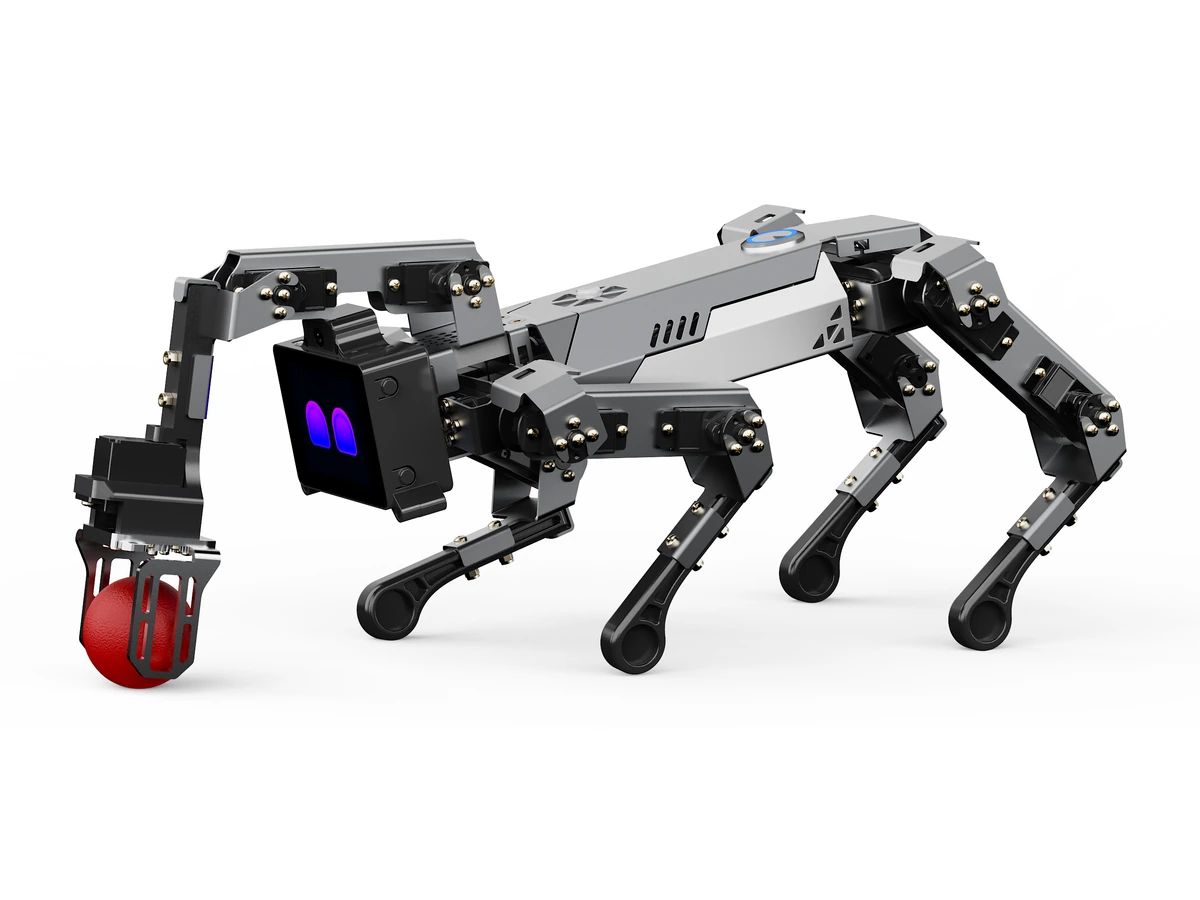
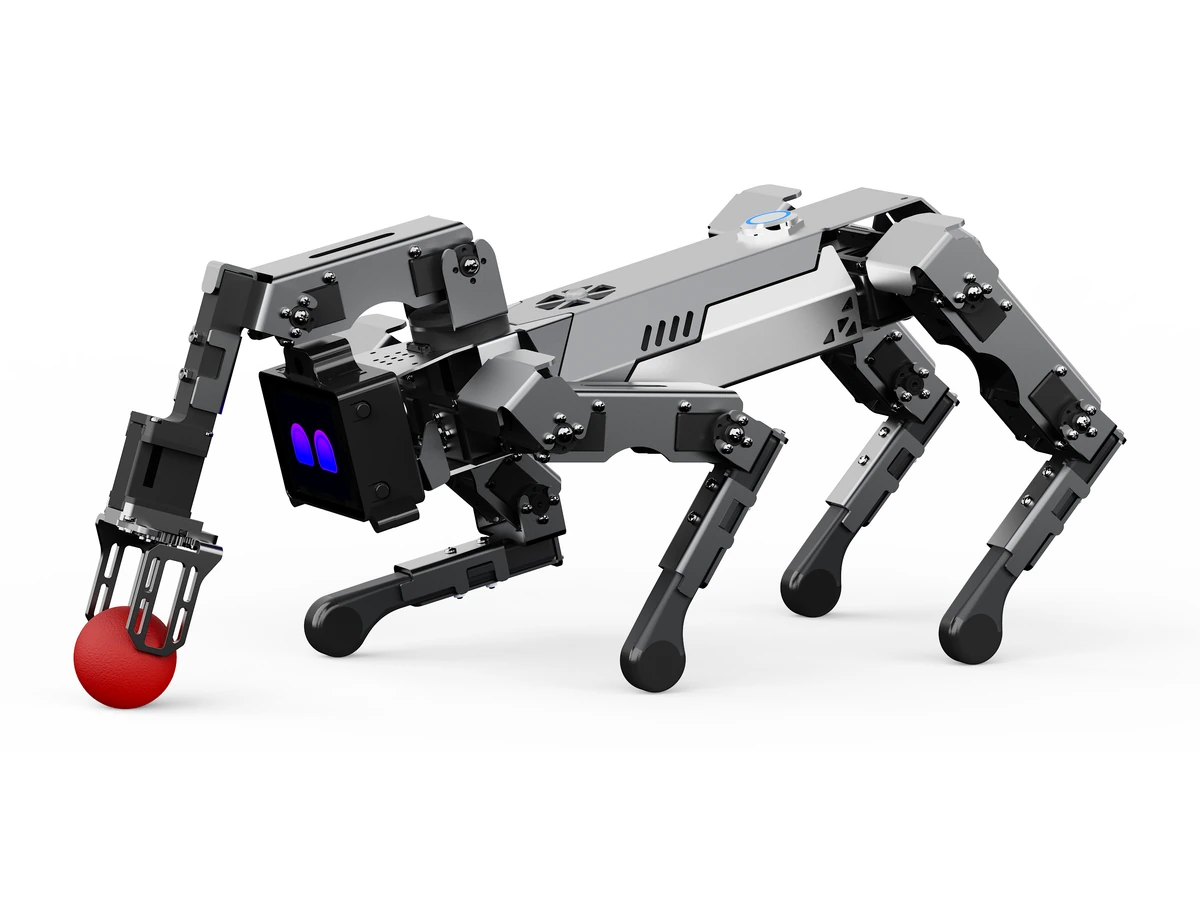
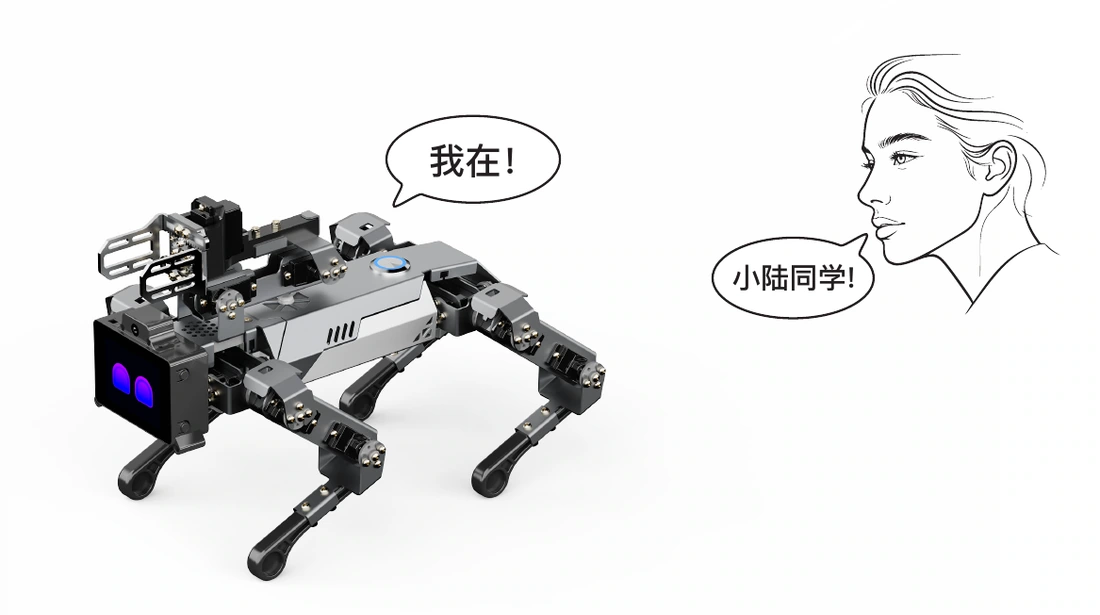
XGO-lite3 是一款具有十五自由度桌面级AI机器狗,背部搭载机械臂和末端夹爪,内置树莓派CM5模组实现AI边缘计算应用,采用2.3 kg·cm 总线串口舵机作为关节,可实现全向移动、六维姿态控制、机身水平姿态保持、多种运动步态和夹持任务,内部搭载IMU、关节位置传感器,用于内部算法和二次开发。
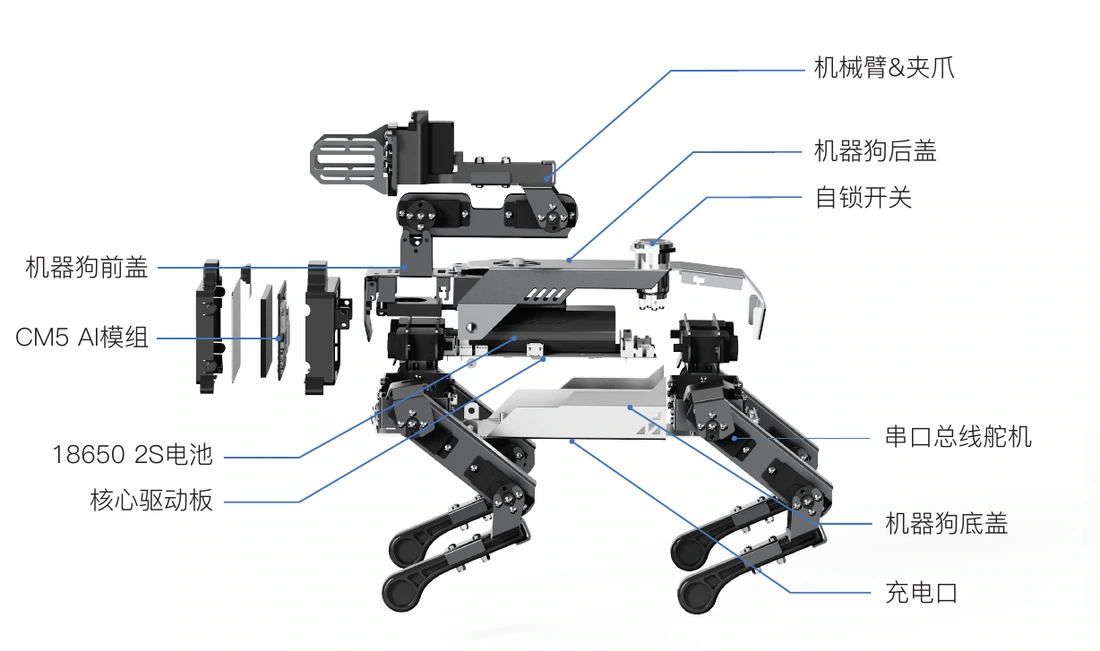
产品介绍
2

开机、关机、充电

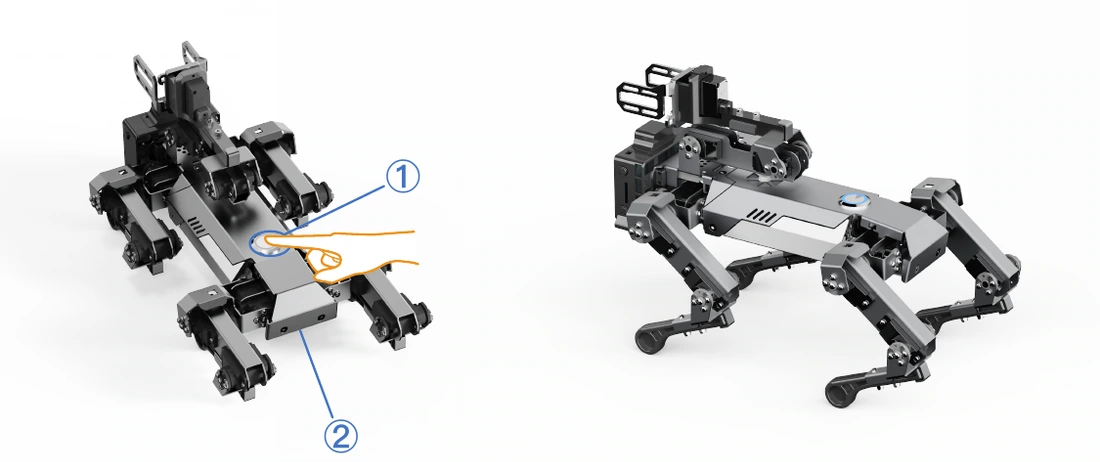
  1. 开机:将机器狗按卧姿摆放,避免关节卡死,然后按下背部电源开关。环形灯快速闪烁后常亮,机器狗缓缓站立,机械臂打开后自动收回,表示开机成功。
  2. 关机:按下背部电源开关,环形灯缓慢闪烁。机器狗缓缓趴下、机械臂收回,环形灯熄灭后,系统完全关机。
  3. 充电:电量过低时,电源环形灯闪烁,机器狗趴下。将随附的 Type-C 线插入腹部充电口,约 2 小时充满。主板电源指示灯在充电时为红色,充满后变为绿色。
开机、关机、充电
3

快速联网

在路由器或手机上创建以下 Wi-Fi 网络。机器人启动后会自动连接;其他联网方法请查看官方 Wiki。

查看官方 Wiki
设置项内容
网络名称(SSID)XGO2
密码LuwuDynamics
4

LUWU OS 操作

LUWU OS 是基于树莓派CM5的图形操作系统。用户无需依赖电脑手机,只需观察2.0寸屏幕上的操作指示,通过侧面A/B/C/D四个物理按键进行选择与确认,即可直观地玩转生成式AI、视觉追踪、手势交互和运动控制等功能。
LUWU OS 操作
5

开发环境连接

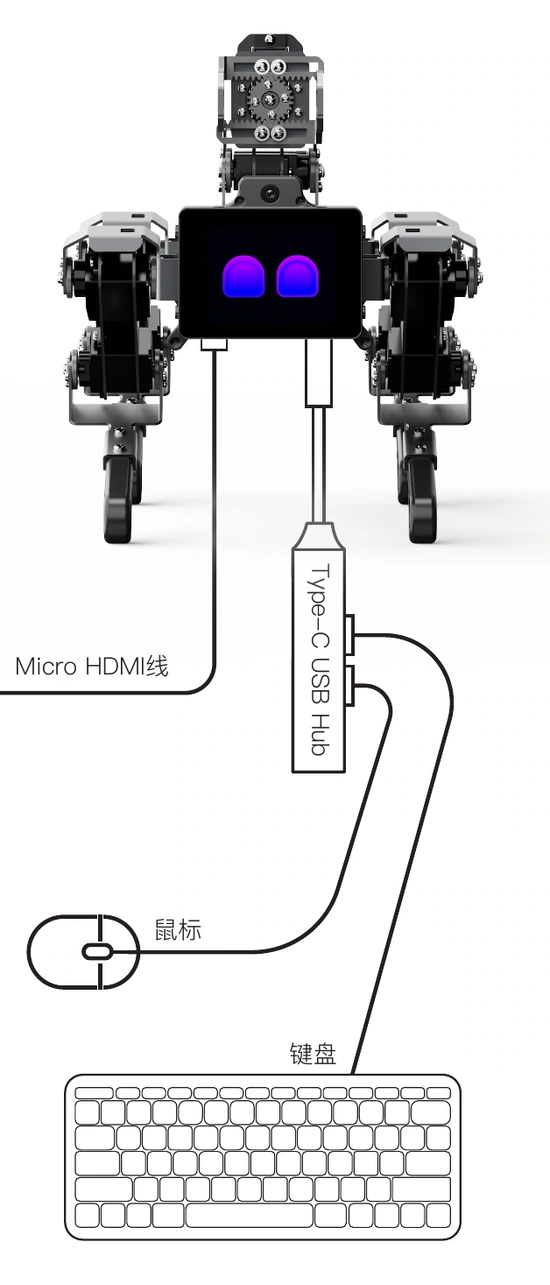
  1. 连接显示器:将随附的 Micro HDMI 线插入机器人屏幕左下方端口,另一端连接显示器。
  2. 连接鼠标和键盘:将随附的 Type-C USB Hub 插入机器人屏幕右下方端口,再把鼠标和键盘接入 Hub。
  3. 远程开发:机器人联网后,可在 PC 上通过 SSH 登录。默认用户名和密码均为 luwu,PC 与机器人必须连接同一网络。
开发环境连接
6

APP 下载与遥控

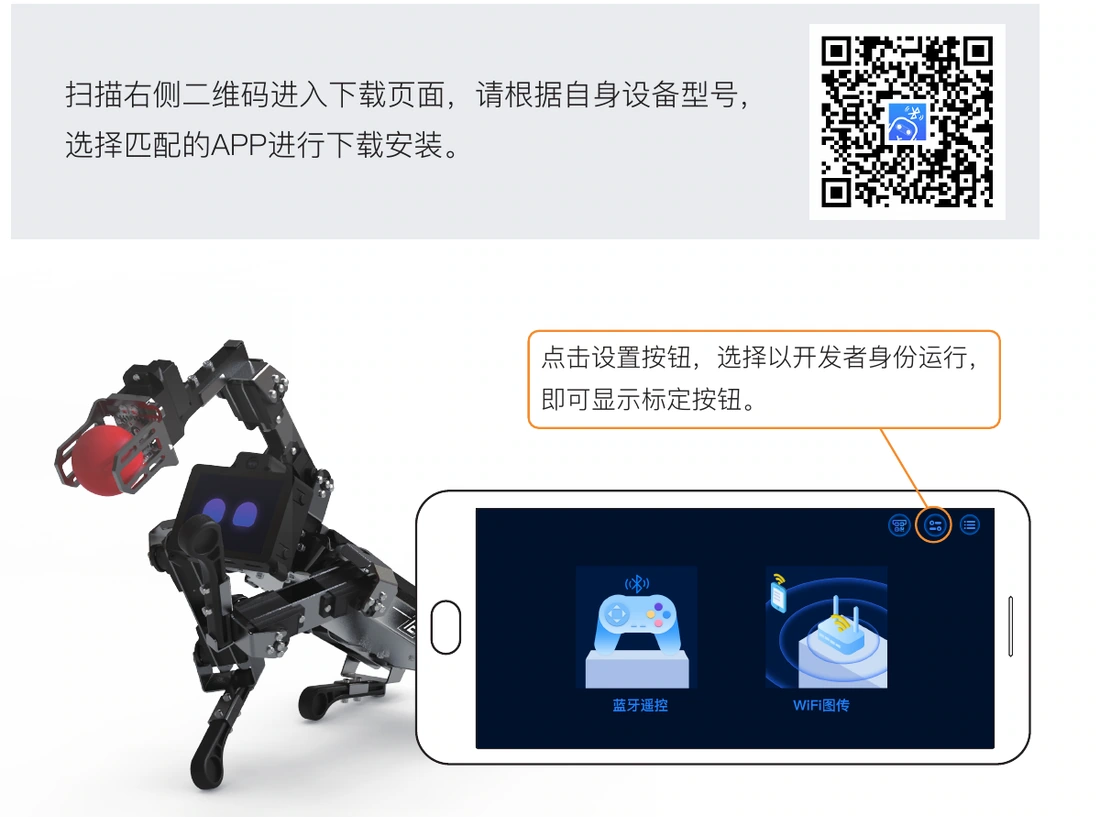
扫描配图中的二维码进入下载页面,根据你的设备型号选择对应的 XGO APP 并安装。打开 APP 后,通过蓝牙连接机器人进行遥控。
APP 下载与遥控
7

初始位置标定

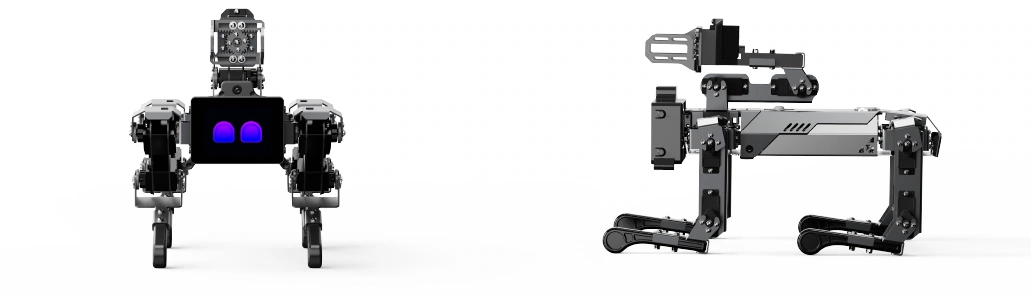
当站立姿态异常、某条腿明显偏离,导致四条腿无法同时着地时,可能需要重新标定初始位置。操作前请仔细阅读下方说明,并按配图摆放各关节。
  1. 在 XGO APP 中打开设置,选择以开发者身份运行,然后返回蓝牙遥控页面并连接机器人。
  2. 进入标定页面,点击“进入标定模式”。舵机停止输出力矩后,才可以转动各关节。
  3. 按图摆放:每条腿的肩部垂直于身体,大腿垂直于地面,小腿垂直于大腿。摆放是否垂直会直接影响机器人工作时的姿态。
  4. 点击“完成标定”,等待约 10 秒,机器狗恢复站立。若确认操作正确但姿态仍严重偏离,请联系售后服务。
温馨提示: 本操作不可逆,将覆盖产品出厂设置数据,请认真阅读本说明后使用。
初始位置标定
8

使用注意事项

  1. 在平稳的桌面上运行机器人,防止运动、碰撞等造成跌落。
  2. 每次使用前检查电量,电量不足时及时充电,避免长时间在低电量状态下运行。
  3. 运动过程中注意安全,避免手指被关节夹伤。
  4. 长时间运行后舵机可能发热,建议连续使用不超过 1 小时。
  5. 定期检查并紧固松动的螺丝。
  6. 运输或存储时使用专用包装盒,固定四条腿,避免晃动造成摩擦、碰撞。
9

参数规格

型号
XGO-lite3
尺寸
250 × 145 × 170mm
重量
610g
电池
7.4V 2500mAh 锂电池
材质
机身-1mm航空铝材 / 腿部-ABS
架构
树莓派CM5+ESP32
屏幕
320×240 像素全彩IPS
摄像头
500万像素OV5647
喇叭
8Ω 2W 腔体扬声器
麦克风
双MEMS数字麦克风
存储
32G SD卡
充电口
Type-C 5V
10

AI 智能交互

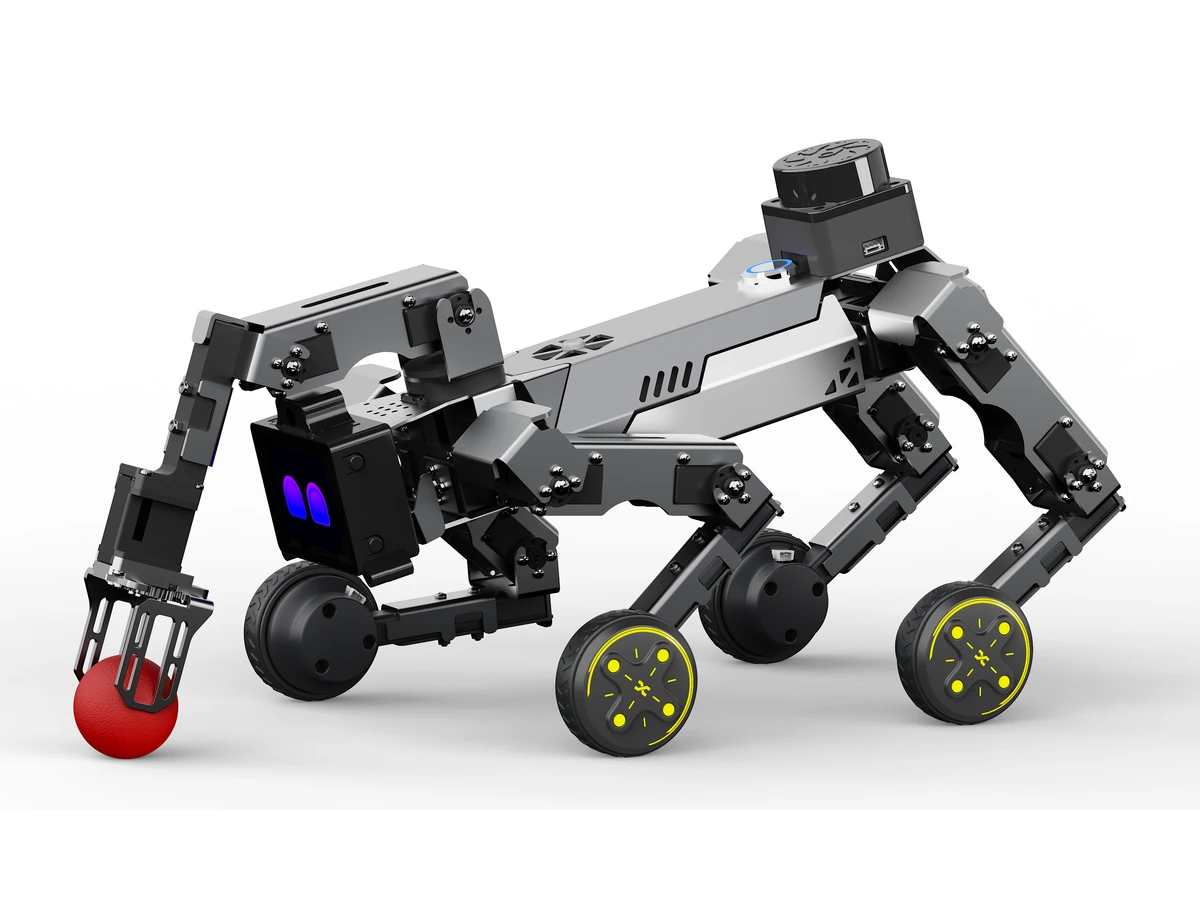
人脸跟随 手势识别 无线联网 手柄控制 雷达拓展 AI 语音交互 热点模式 群组表演 AI 视觉交互 图传模式 表演模式
温馨提示: Technical Support:hello@xgorobot.com