1
产品介绍
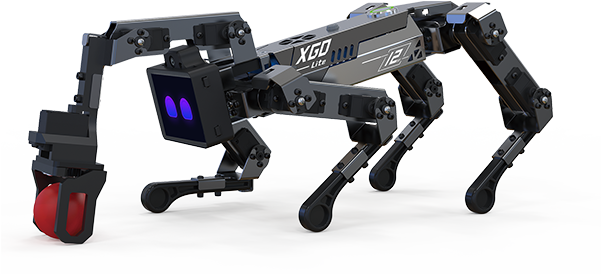
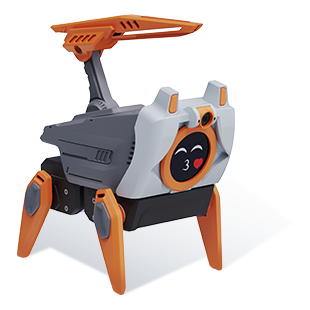
XGO-mini2S 是一款具有十六自由度桌面级AI机器狗,背部搭载机械臂和末端夹爪,内置树莓派CM5模组实现AI边缘计算应用,采用4.5 kg·cm 磁编码总线串口舵机作为关节,可实现全向移动、六维姿态控制、机身水平姿态保持、多种运动步态和夹持任务,内部搭载IMU和关节位置传感器,用于内部算法和二次开发。
XGO-mini2S 是一款具有十六自由度桌面级AI机器狗,背部搭载机械臂和末端夹爪,内置树莓派CM5模组实现AI边缘计算应用,采用4.5 kg·cm 磁编码总线串口舵机作为关节,可实现全向移动、六维姿态控制、机身水平姿态保持、多种运动步态和夹持任务,内部搭载IMU和关节位置传感器,用于内部算法和二次开发。
①开机:把机器狗按照卧姿摆放,避免关节卡死,然后按下机器狗背部的电源开关,开关上的电源环形灯快速闪烁后常亮,机器狗缓缓站立,机械臂打开后自动收回,表示开机成功。①关机:按下背部电源开关,环形灯缓慢闪烁,机器狗缓缓趴下,机械臂收回,然后环形灯熄灭,表示系统完全关机。②充电:当机器狗电量过低时,机器狗开关按键的环形灯闪烁并趴下,此时代表机器狗需要充电。将充电器DC头插入机器狗腹部的充电口,约2小时可以充满,充电时主板电源指示灯为红色,充满变成绿色。
快捷方法:在路由器或者手机新增加一个SSID,SSID设置为XGO2,密码设置为LuwuDynamics,机器人启动后会自动连接。其余方法请参考XGO官方wiki。https://wiki.xgorobot.com
LUWU OS 是基于树莓派CM5的图形操作系统。用户无需依赖电脑手机,只需观察2.0寸屏幕上的操作指示,通过侧面A/B/C/D四个物理按键进行选择与确认,即可直观地玩转生成式AI、视觉追踪、手势交互和运动控制等功能。
1、使用随机配送的Micro HDMI线,一端插在机器人屏幕左下方端口,另外一端连接在显示器上,同时用随机配送的Type-C USB Hub插在机器人屏幕右下方端口,把鼠标和键盘插在Hub上用于二次开发。2、树莓派联网后,在PC上使用SSH远程登录,用户名和密码默认都是luwu(PC端和机器狗必须连接在同一个网络下)。
扫描右侧二维码进入下载页面,请根据自身设备型号,选择匹配的APP进行下载安装。
当您发现您的机器狗姿态不正常时,如站立姿态时,某条腿严重偏离导致四条腿无法同时着地,很有可能是由于螺丝松动或舵机滑齿导致初始位置偏离预设值。此时您可以进行初始位置标定,以重新校准机器狗初始位置预设值。打开XGO APP,点击按钮,以开发者身份运行后返回蓝牙遥控页面,通过蓝牙连接上机器人后,点击进入标定页面,点击“进入标定模式”,此时机器狗的舵机将不再输出力矩,允许您转动所有关节。将机器狗按照上图姿势摆放,注意,使每条腿肩部垂直于身体,大腿垂直于地面,小腿垂直于大腿,摆放是否垂直将直接影响机器狗工作时的姿态。摆放标准后,在标定界面中点击“完成标定”按钮,10秒后机器狗将恢复站立姿势。若此时站立姿势仍偏离严重,并且确定您操作无误,则可能是机器狗出现了故障,请联系售后服务。点击设置按钮,选择以开发者身份运行,即可显示标定按钮。
保养与运输注意事项:1、机器人运行时,务必确保桌面平稳,避免机器人因运动、碰撞等意外从桌面跌落,造成机体损坏。2、每次使用前检查电池电量,电量不足时及时充电,避免在低电量状态下长时间使用,影响电池寿命。3、本产品使用时请注意安全,运动过程中避免手指夹伤。4、机器人运动长时间后舵机可能发烫,属于正常现象,但持续发烫可能损坏舵机性能,因此持续使用时间建议不超过1小时。1、定期检查螺丝是否松动,并予以紧固。2、运输或者存储时,请使用机器人专用包装盒,避免发生意外造成损伤;四条腿应当固定,避免晃动引起摩擦碰撞造成损伤。
人脸跟随 · 手势识别 · 无线联网 · 手柄控制 · 雷达拓展 · AI语音交互 · 热点模式 · 群组表演 · AI视觉交互 · 图传模式 · 表演模式