01拆解 XGO-Duck 头部
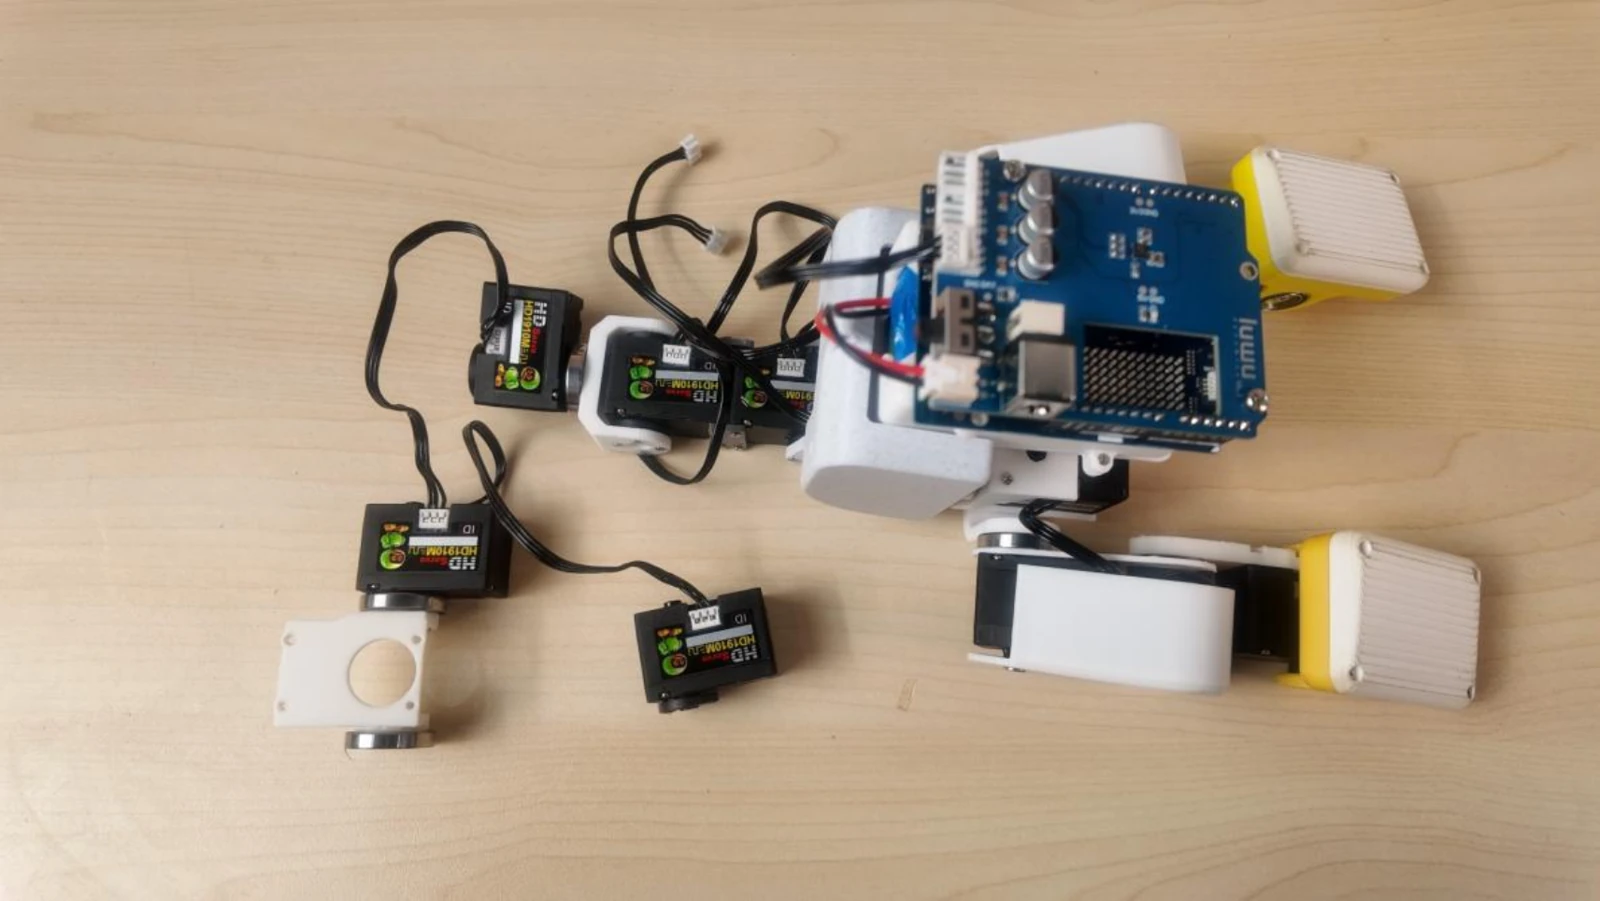
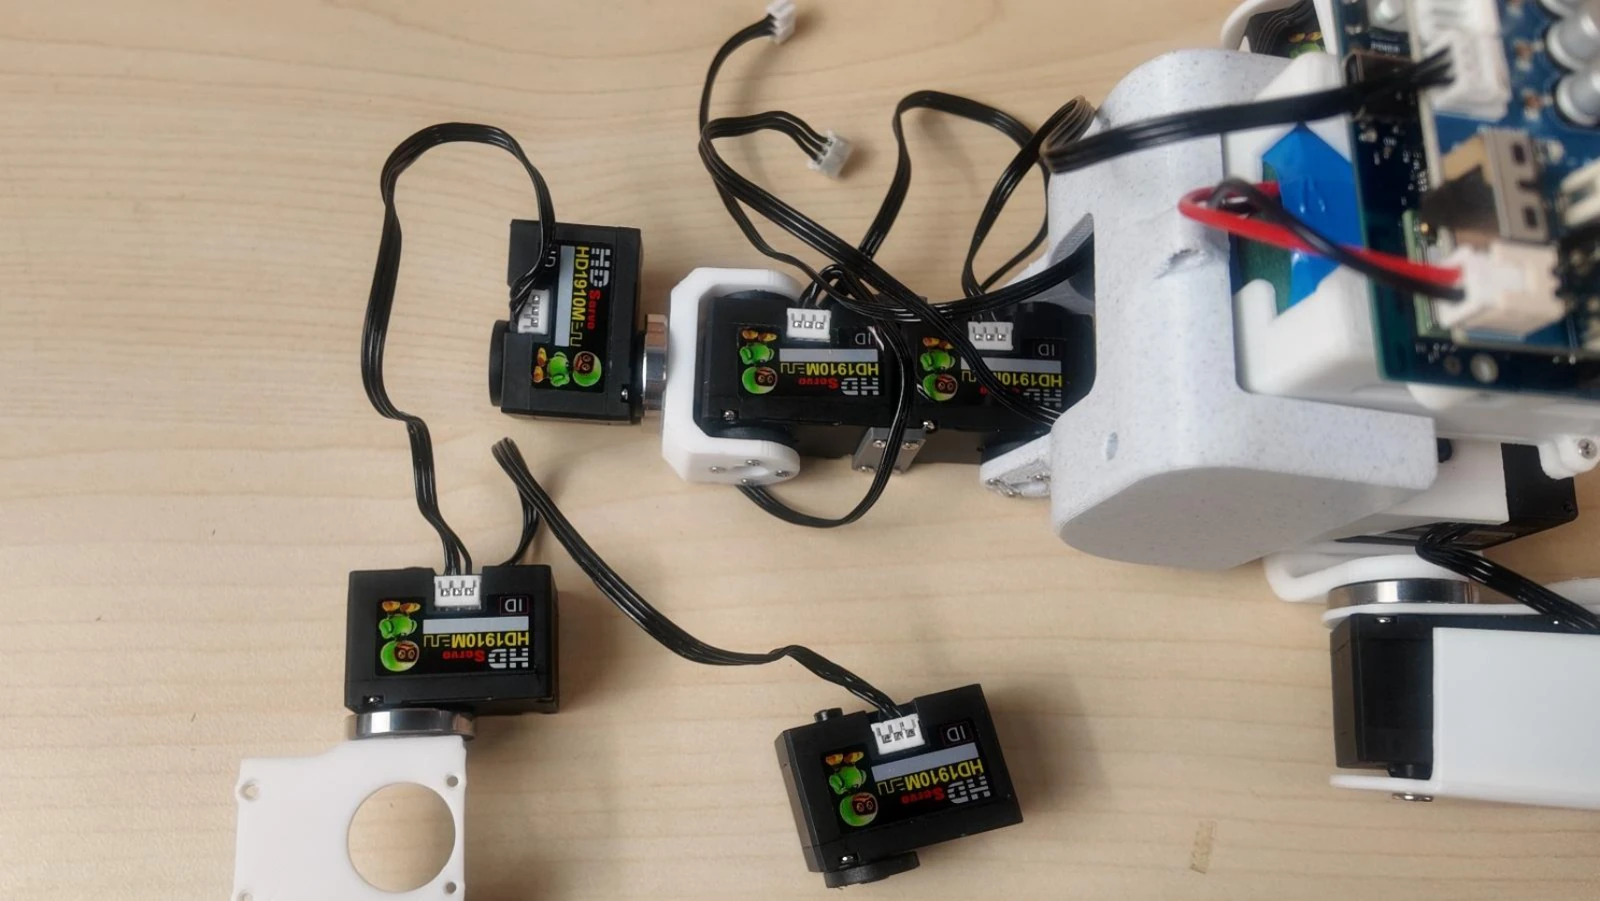
- 断开电源后拆开 XGO-Duck 头部,使舵机和支架呈图示状态。
- 整理连接线,妥善保存拆下的螺丝和零件。
02物料准备
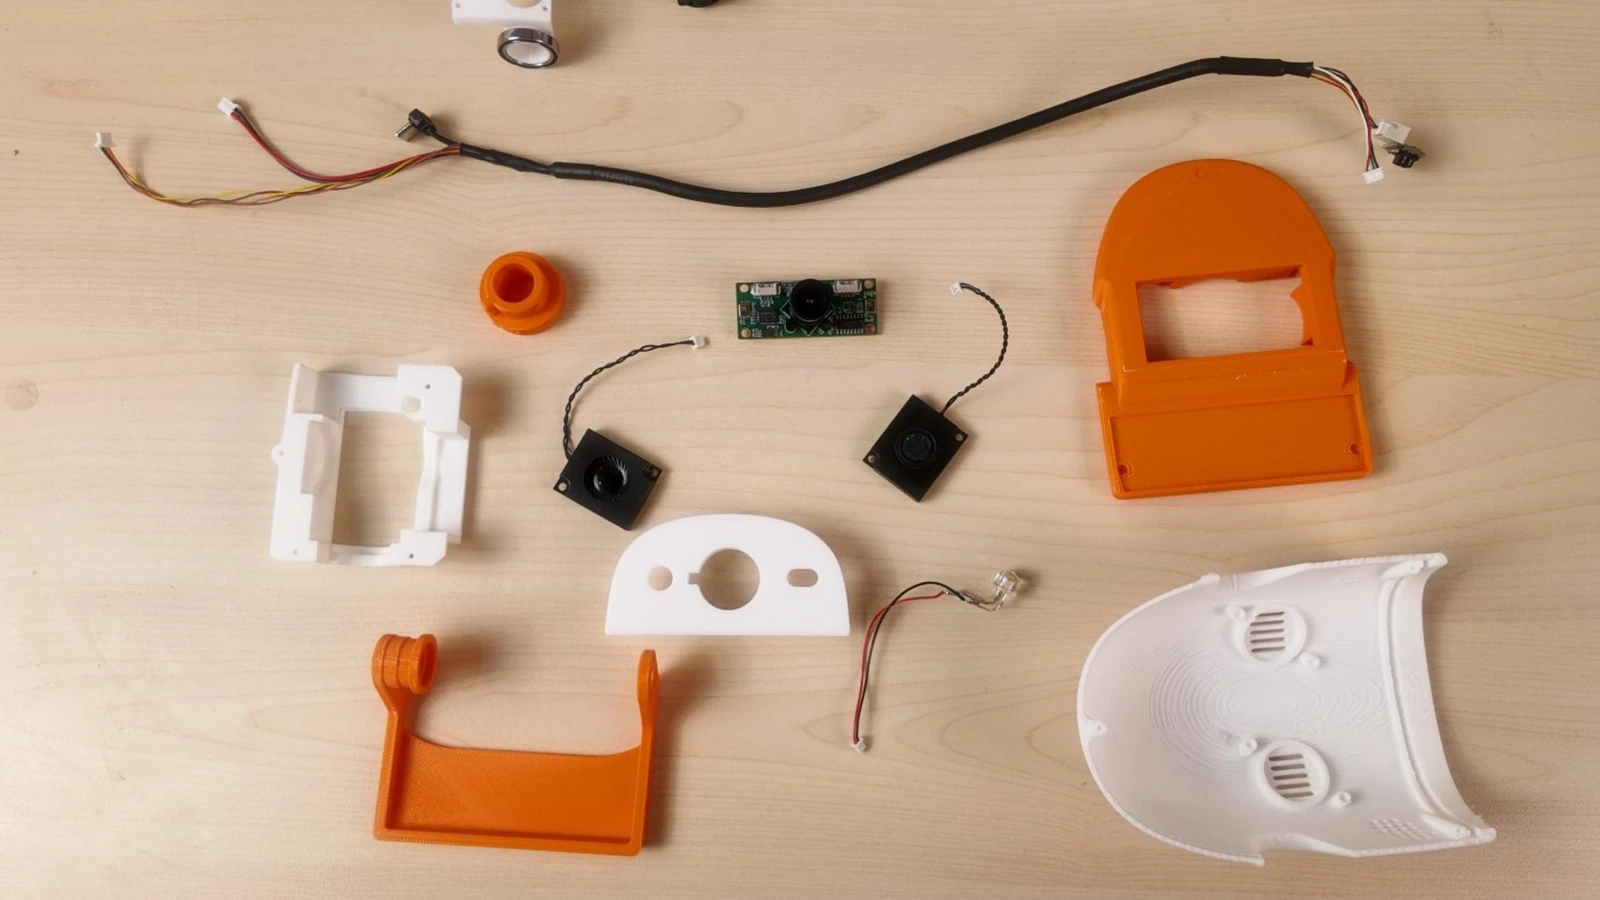
- 准备摄像头模组、ToF 测距传感器、补光灯与扬声器,以及头部结构件和线束。
- 螺丝规格:M3×4 及 M2×6。
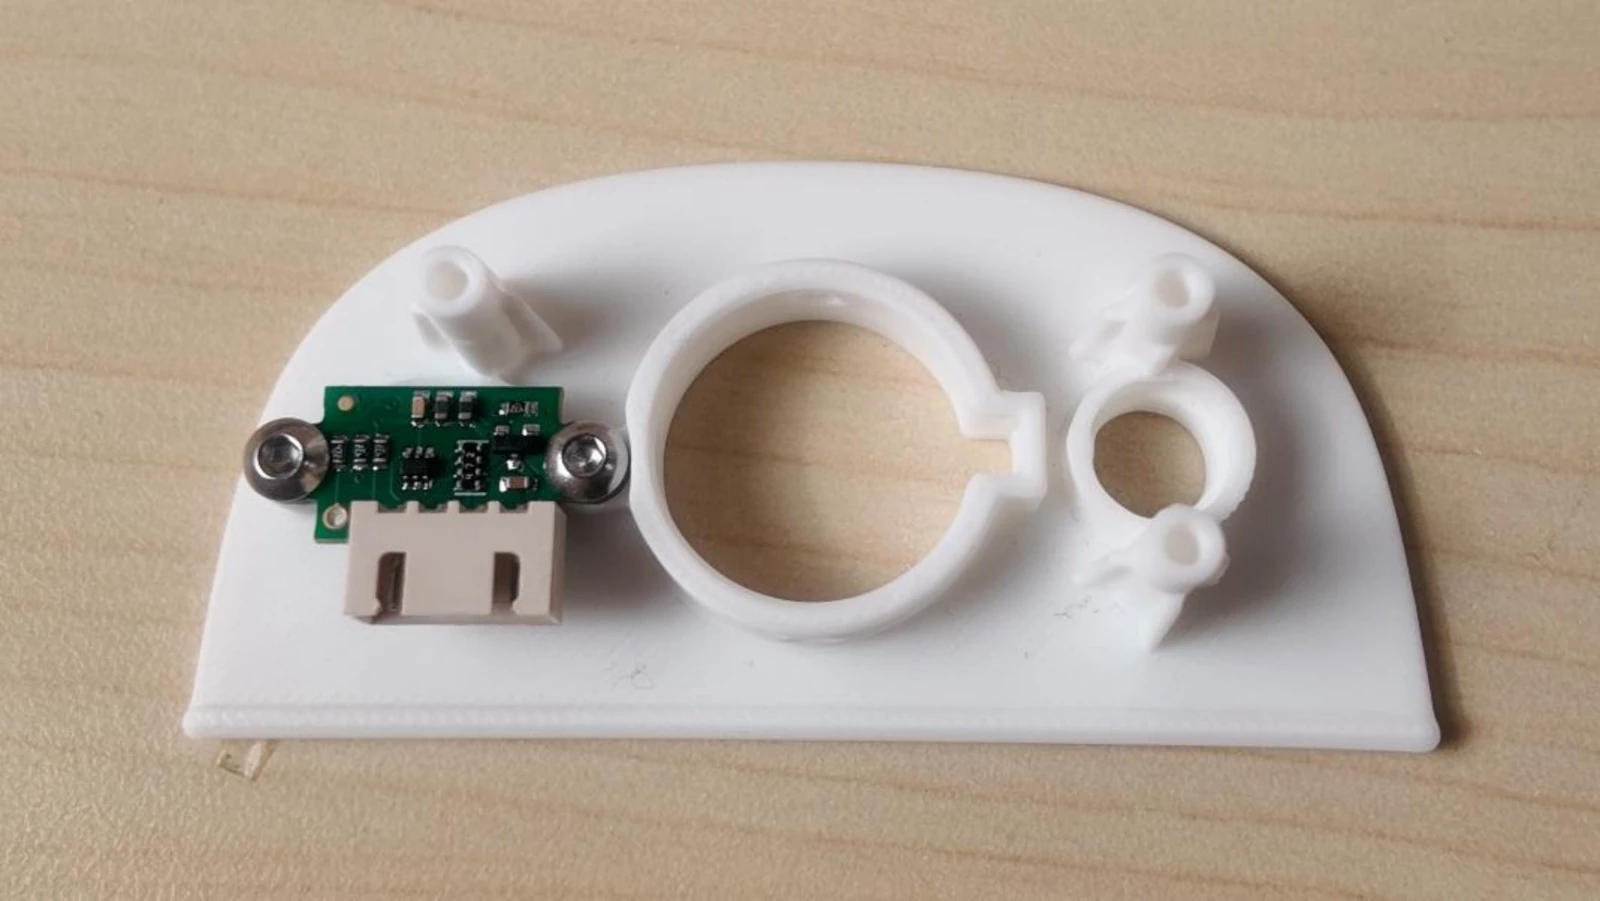
03安装 ToF 测距传感器
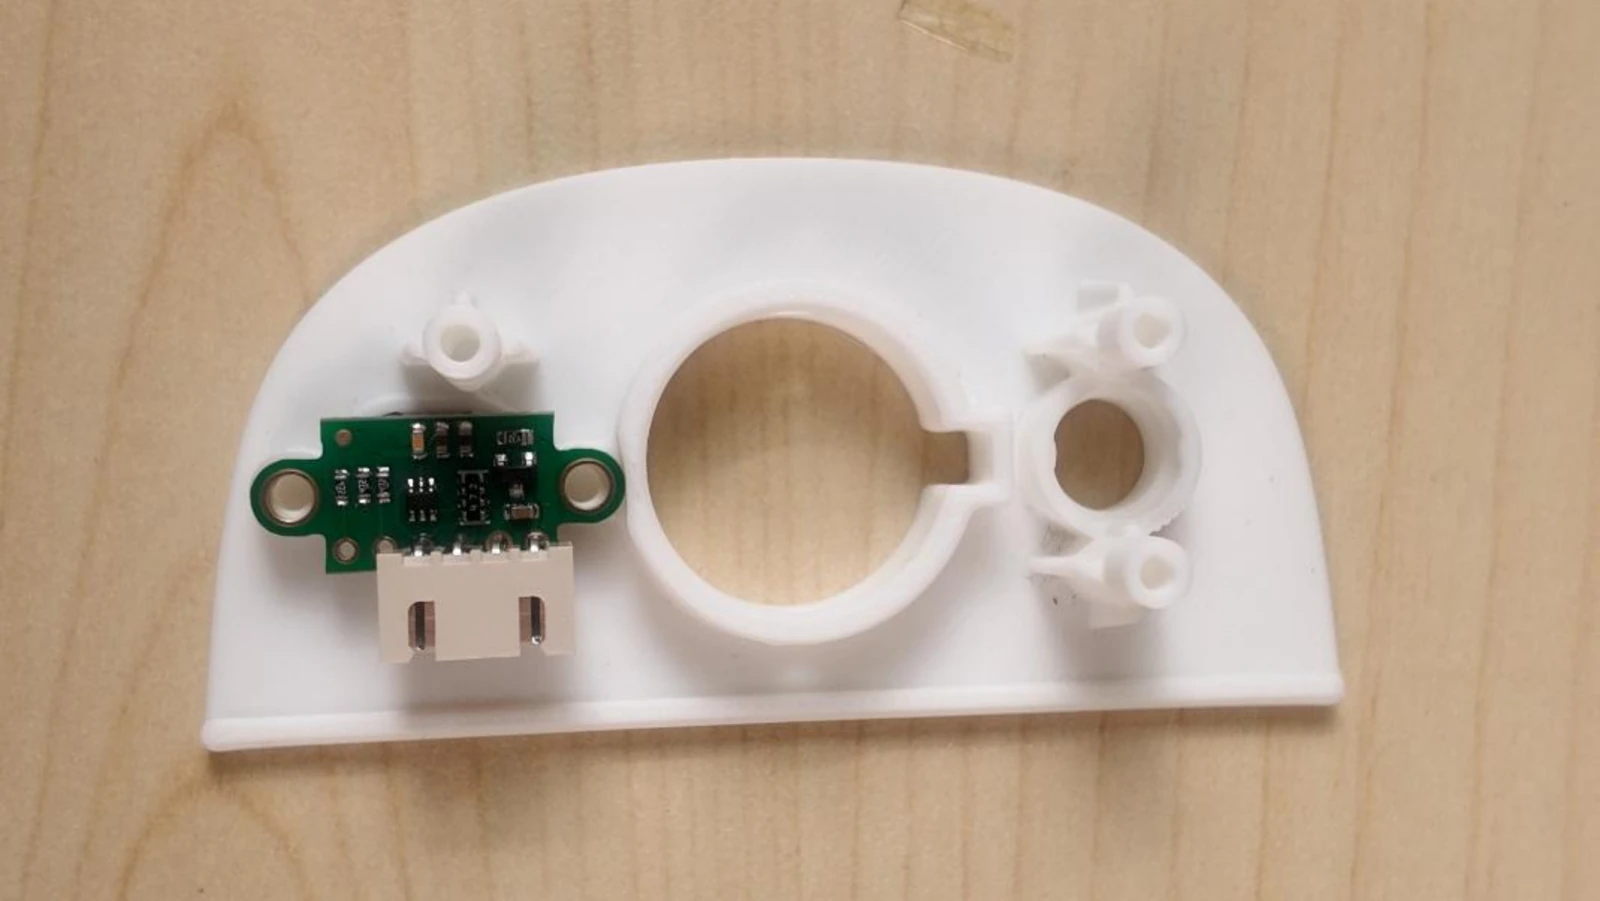
- 将 ToF 传感器置于安装板侧边,并对齐两个固定孔。
- 使用两颗 M3×4 螺丝固定,接口方向参考安装后的照片。
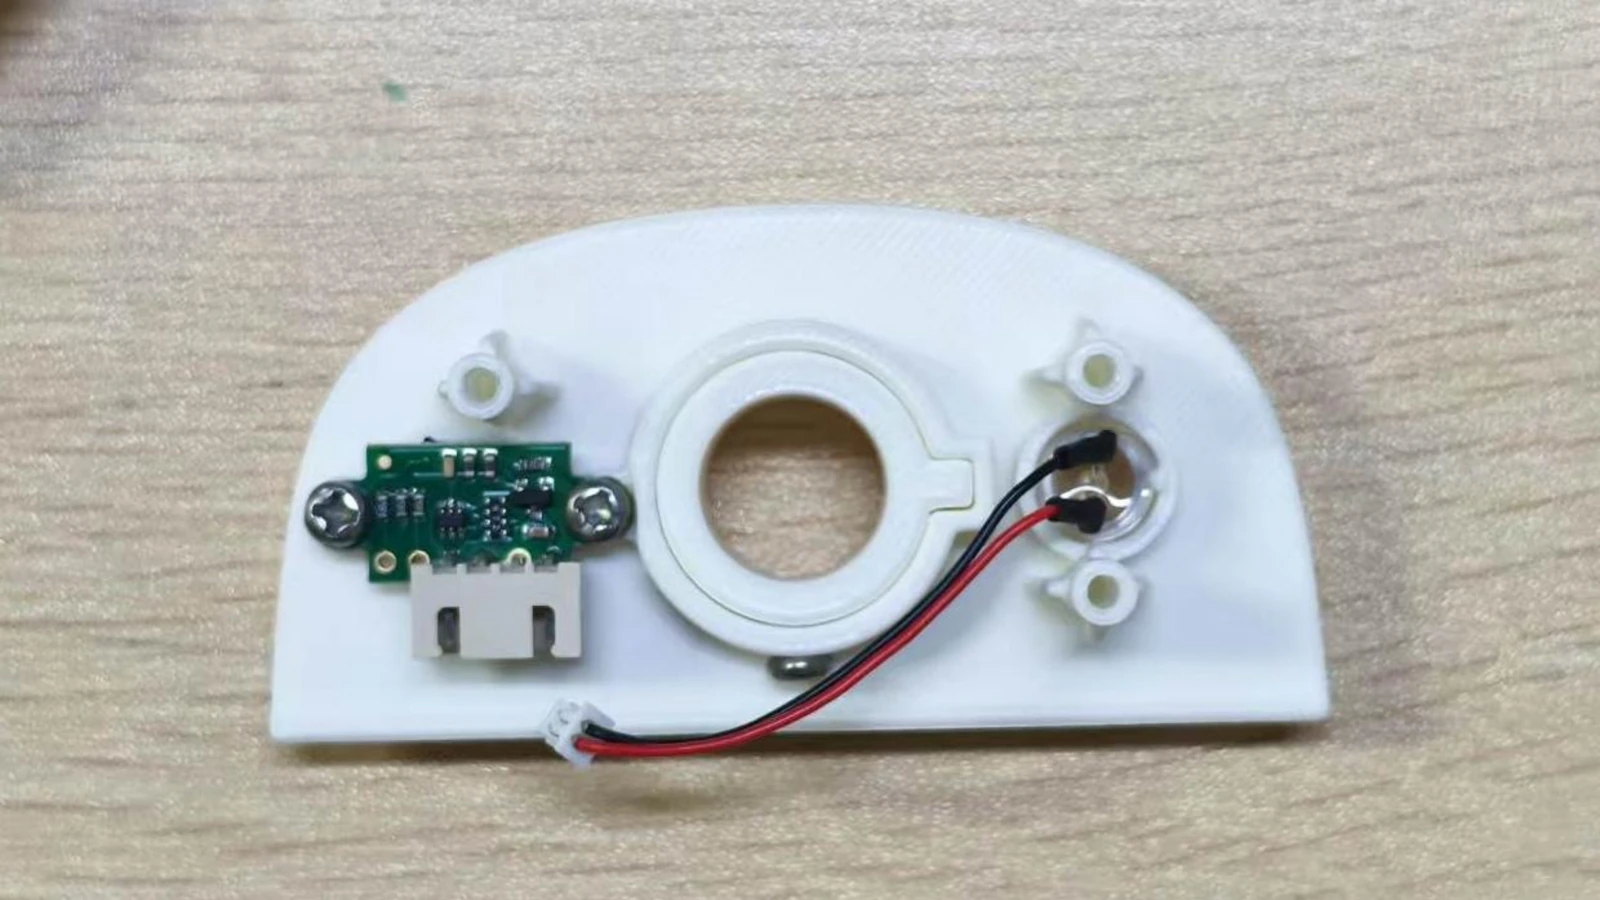
04安装补光灯
- 将补光灯装入安装板另一侧的小圆孔,灯头朝外。
- 引线从背面引出,避免金属引脚相互接触。
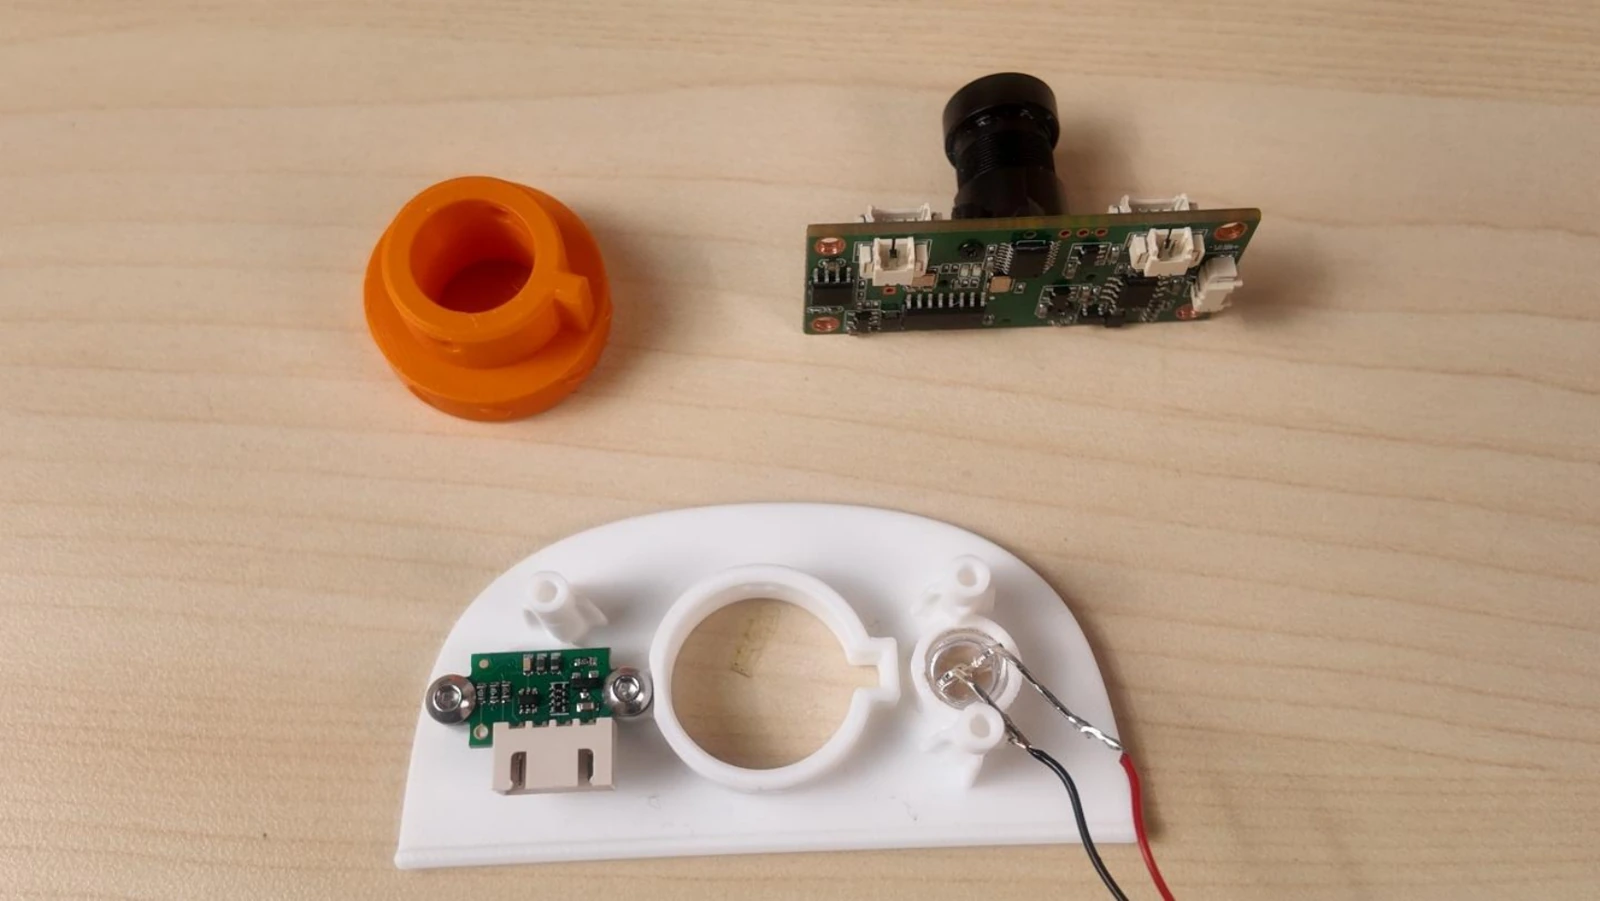
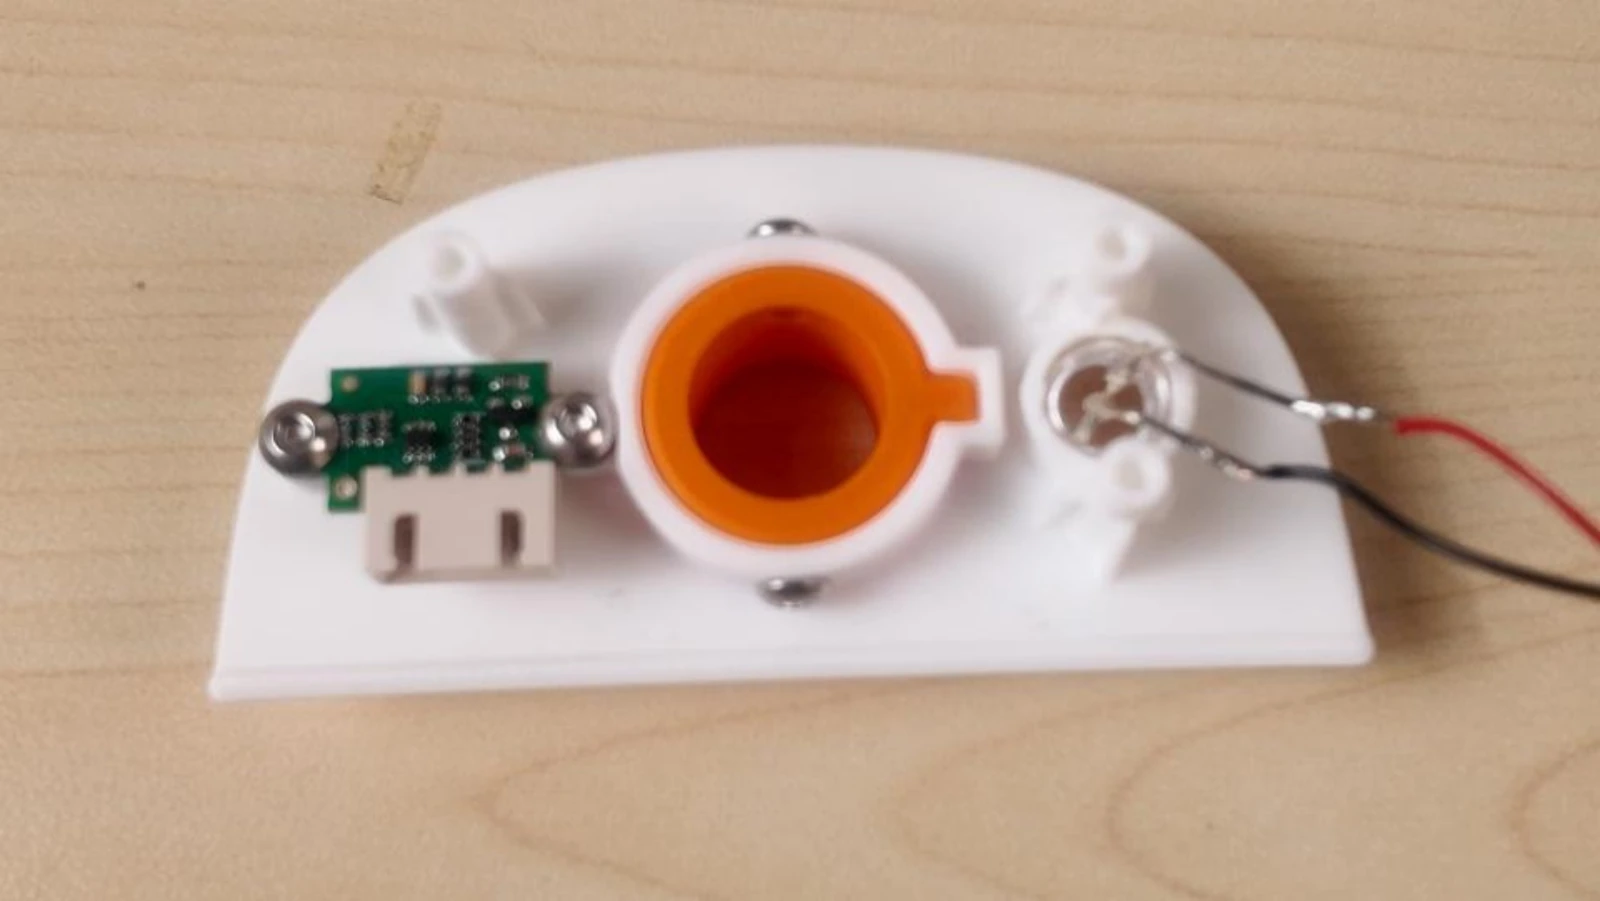
05安装镜头座
- 将橙色镜头座对准安装板中间圆孔及缺口,按图装入。
- 镜头座固定位置使用 M3×4 螺丝。
06固定摄像头模组
- 将摄像头模组对准镜头座,使镜头穿过中间孔。
- 使用 M3×4 螺丝,按图示方向固定模组。
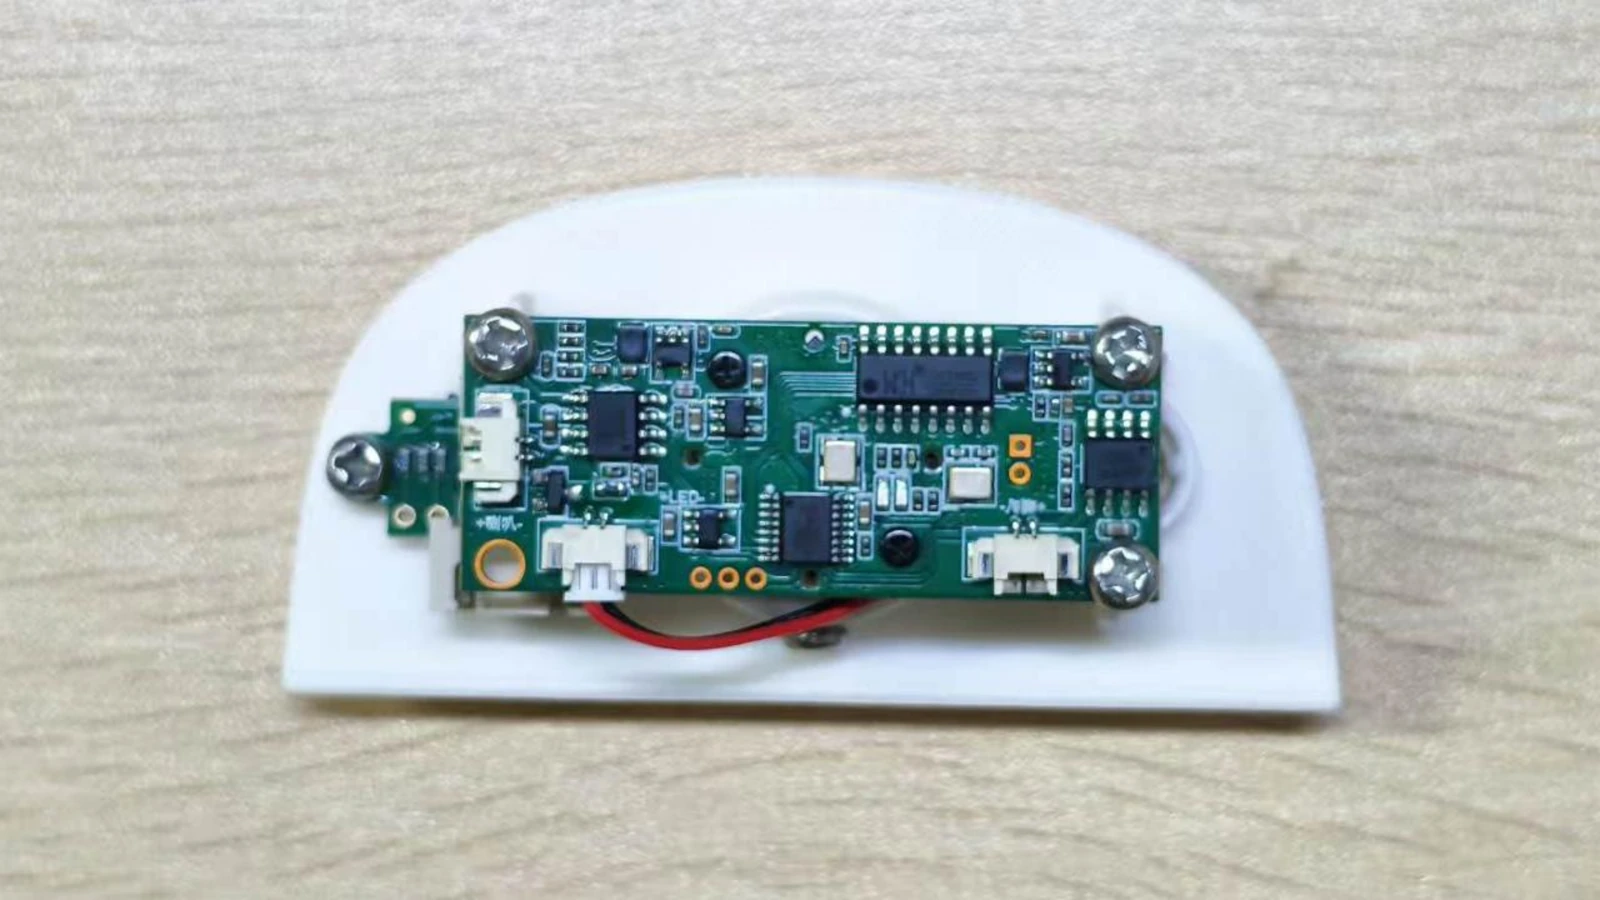
07连接补光灯和扬声器
- 将补光灯插头接入摄像头模组板上的对应插座。
- 再将两只扬声器的插头分别接入对应接口。

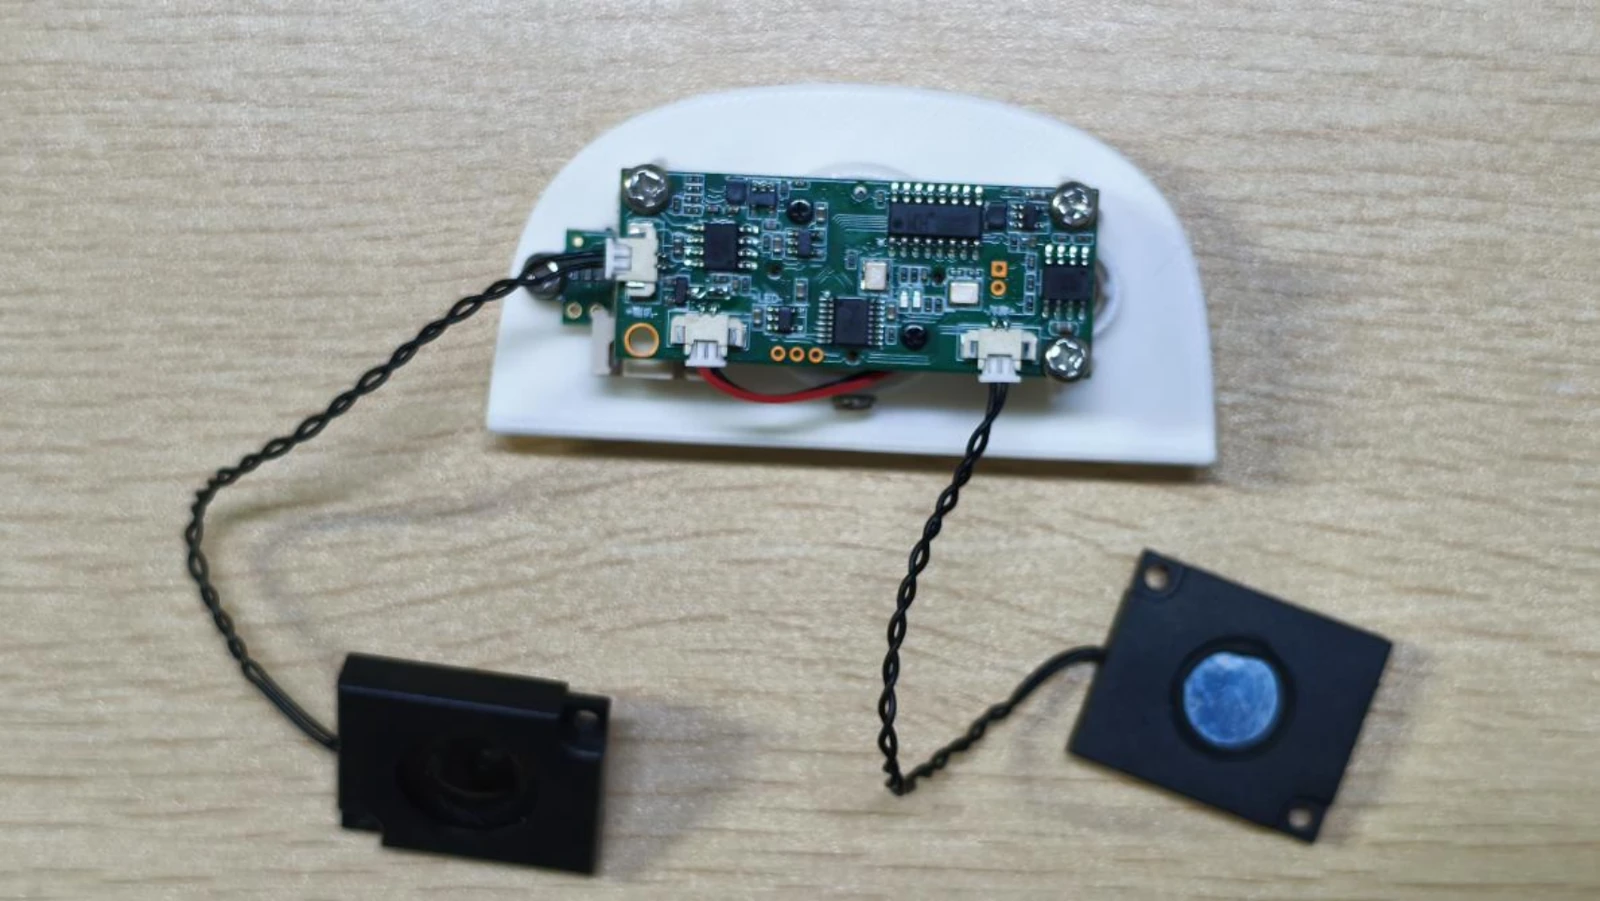
08安装头壳并连接线束
- 将两只扬声器固定在头壳内,放入前面板及摄像头模组。
- 按照照片连接头部线束,插头方向以实物接口为准。
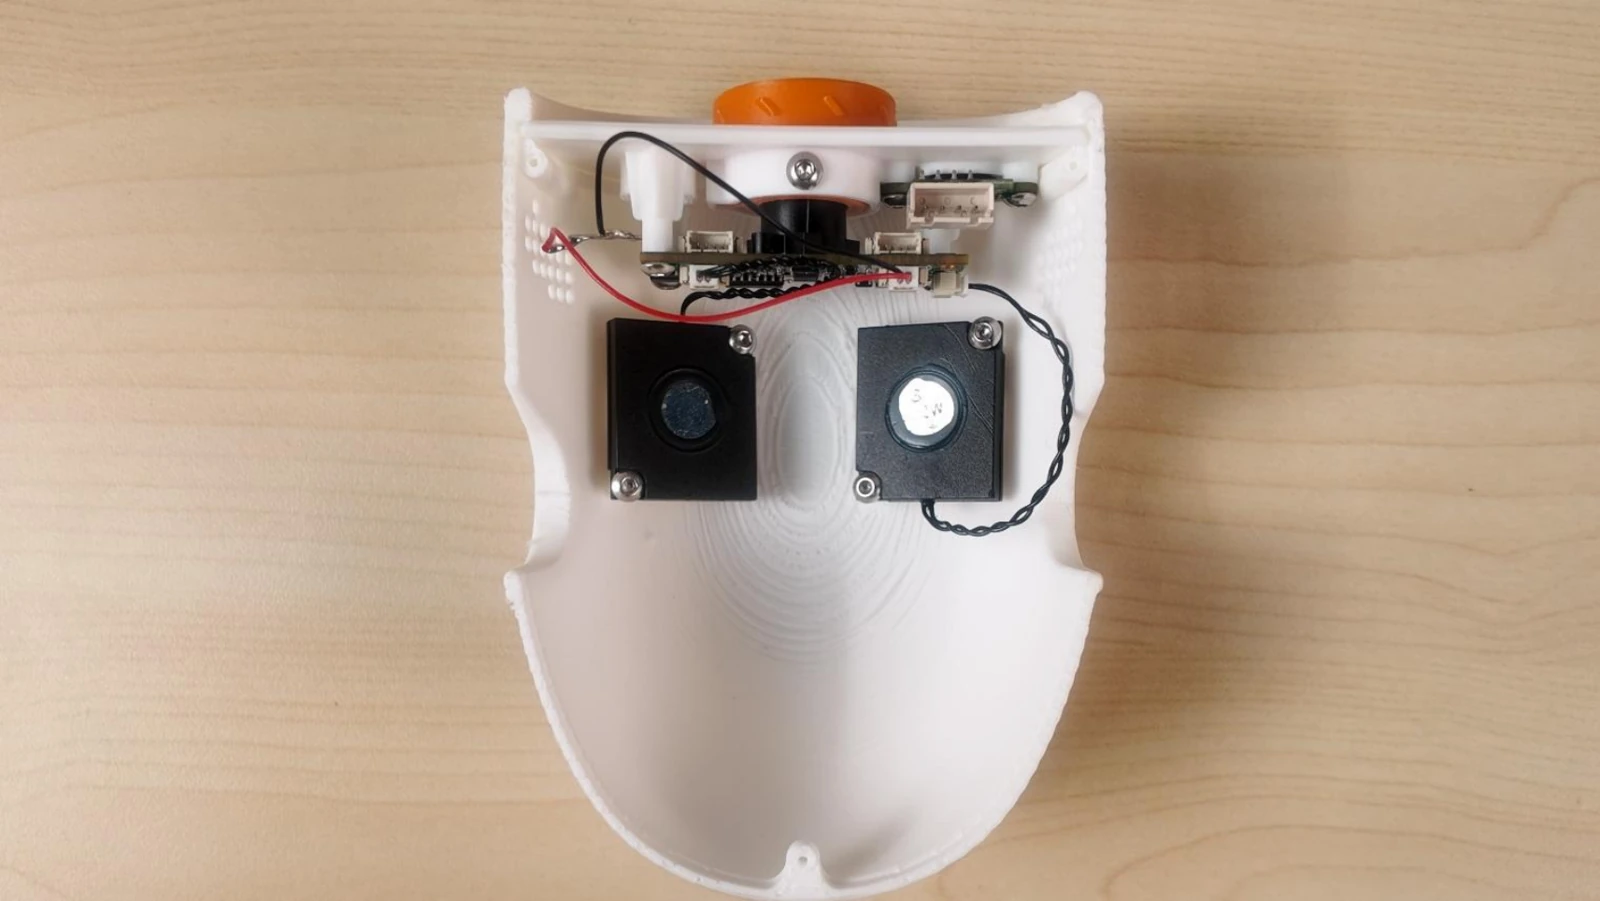
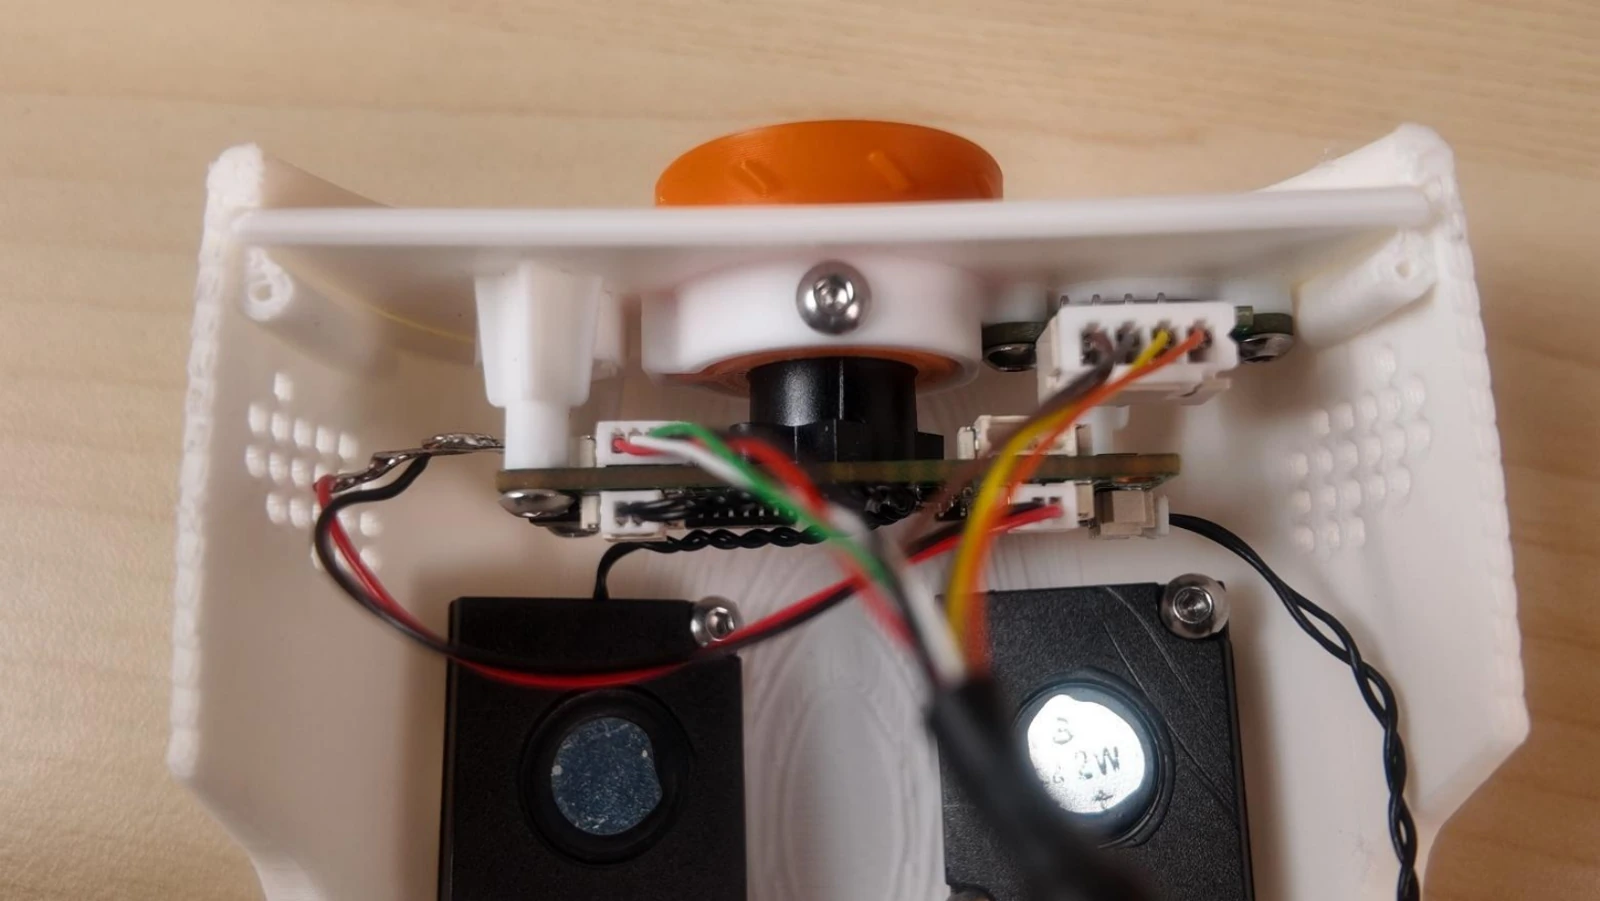
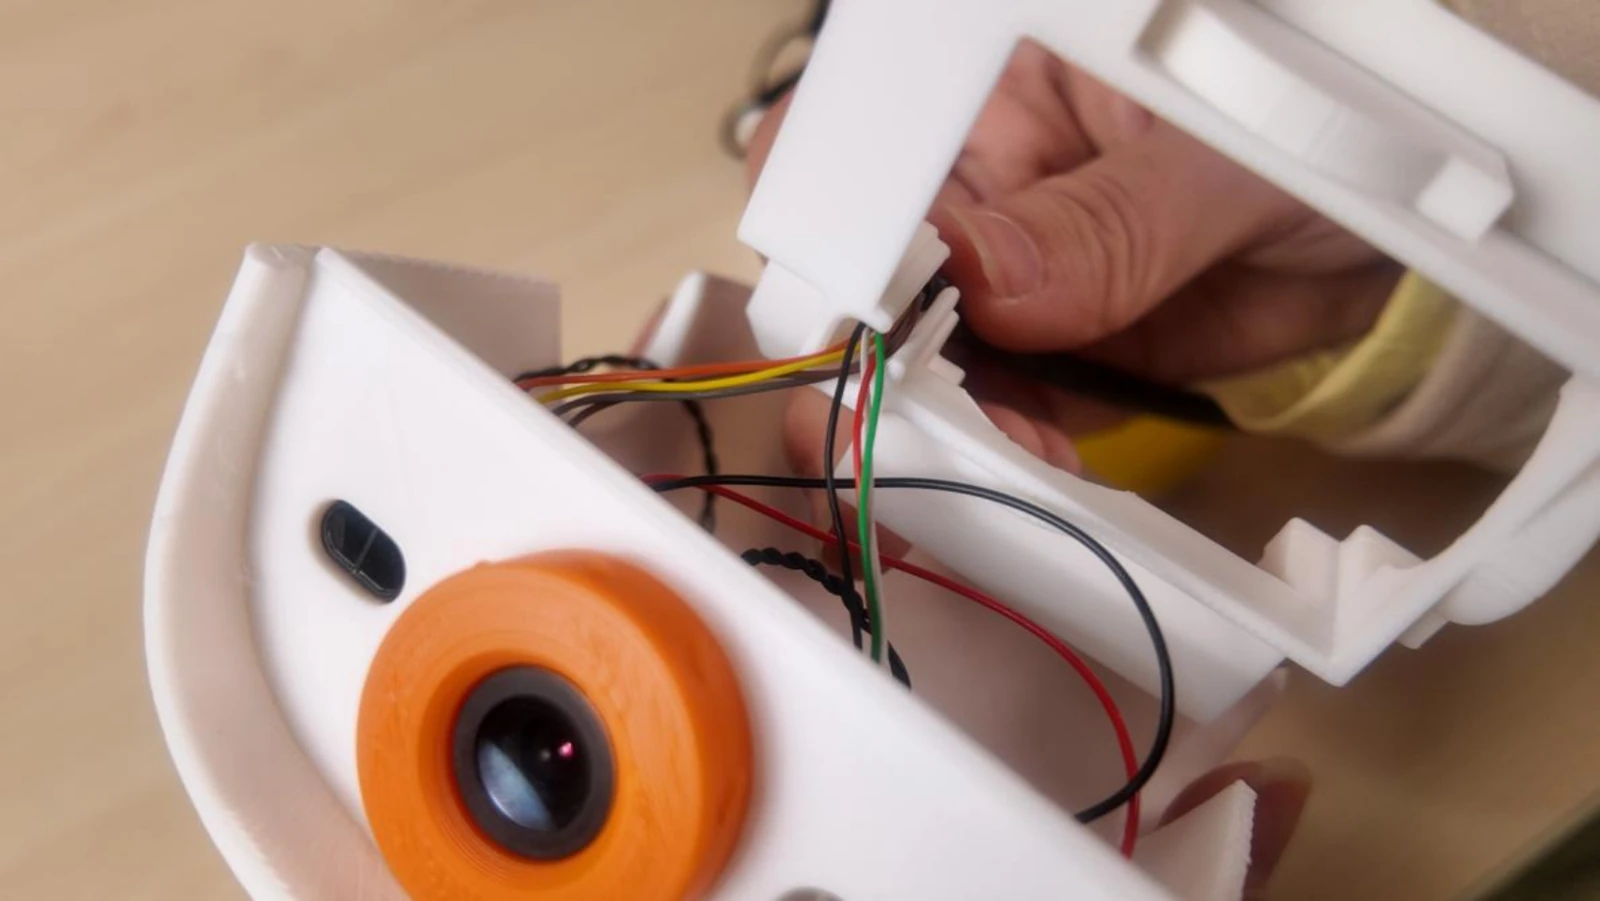
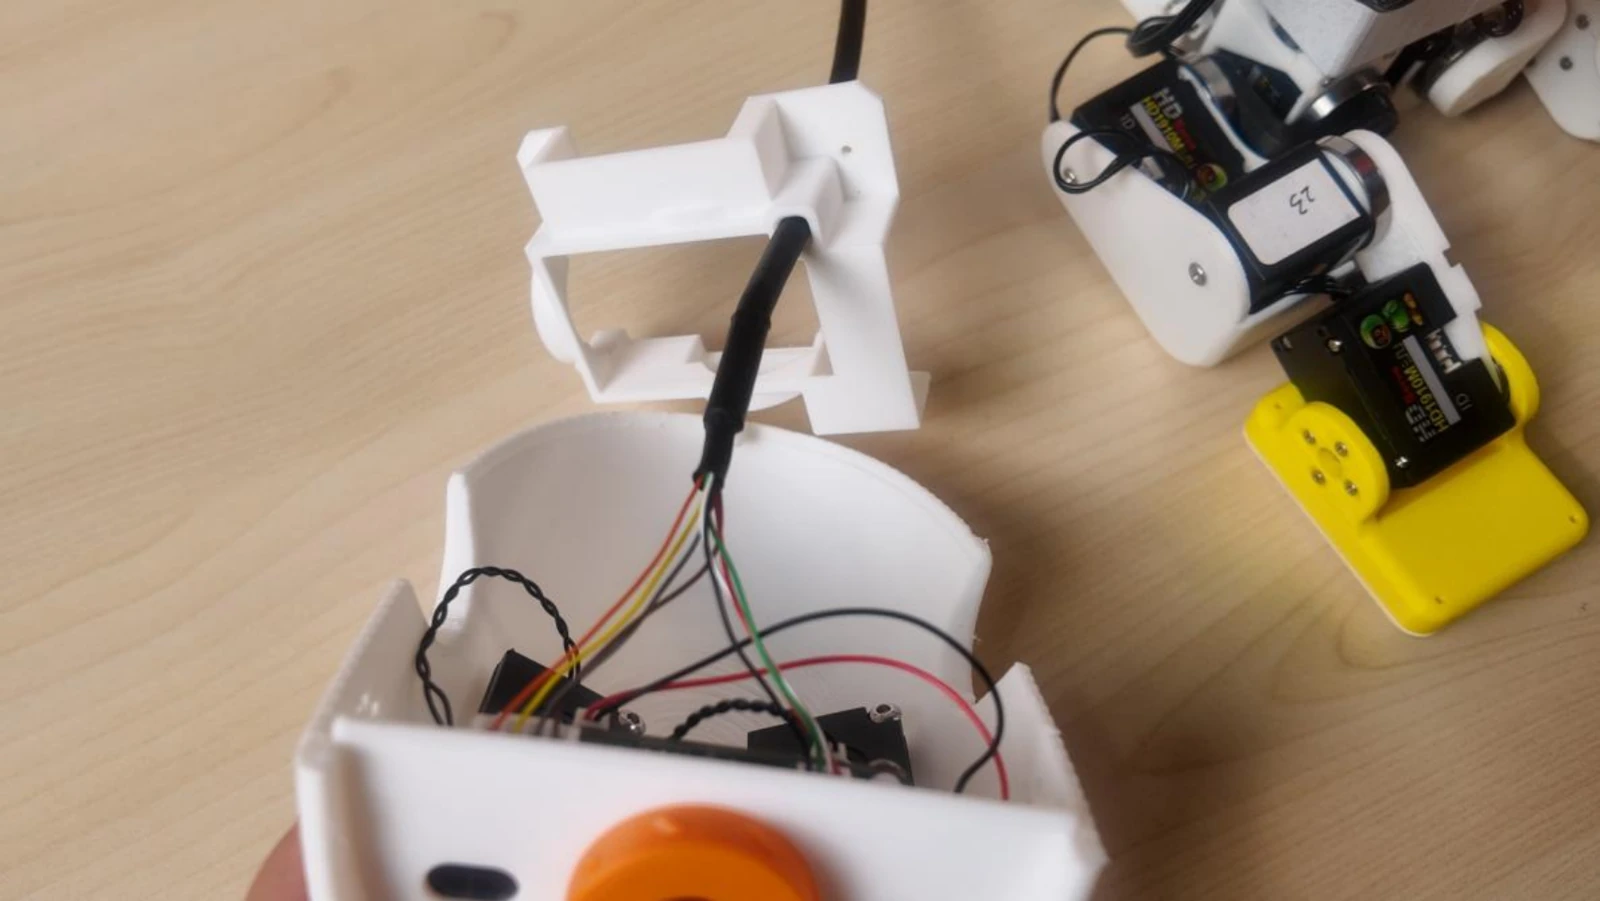
09穿过支架走线
- 将头部主线束穿过白色支架上的走线孔。
- 保留适当弯曲余量,避免后续安装时夹住导线。
10安装舵机组件和支架
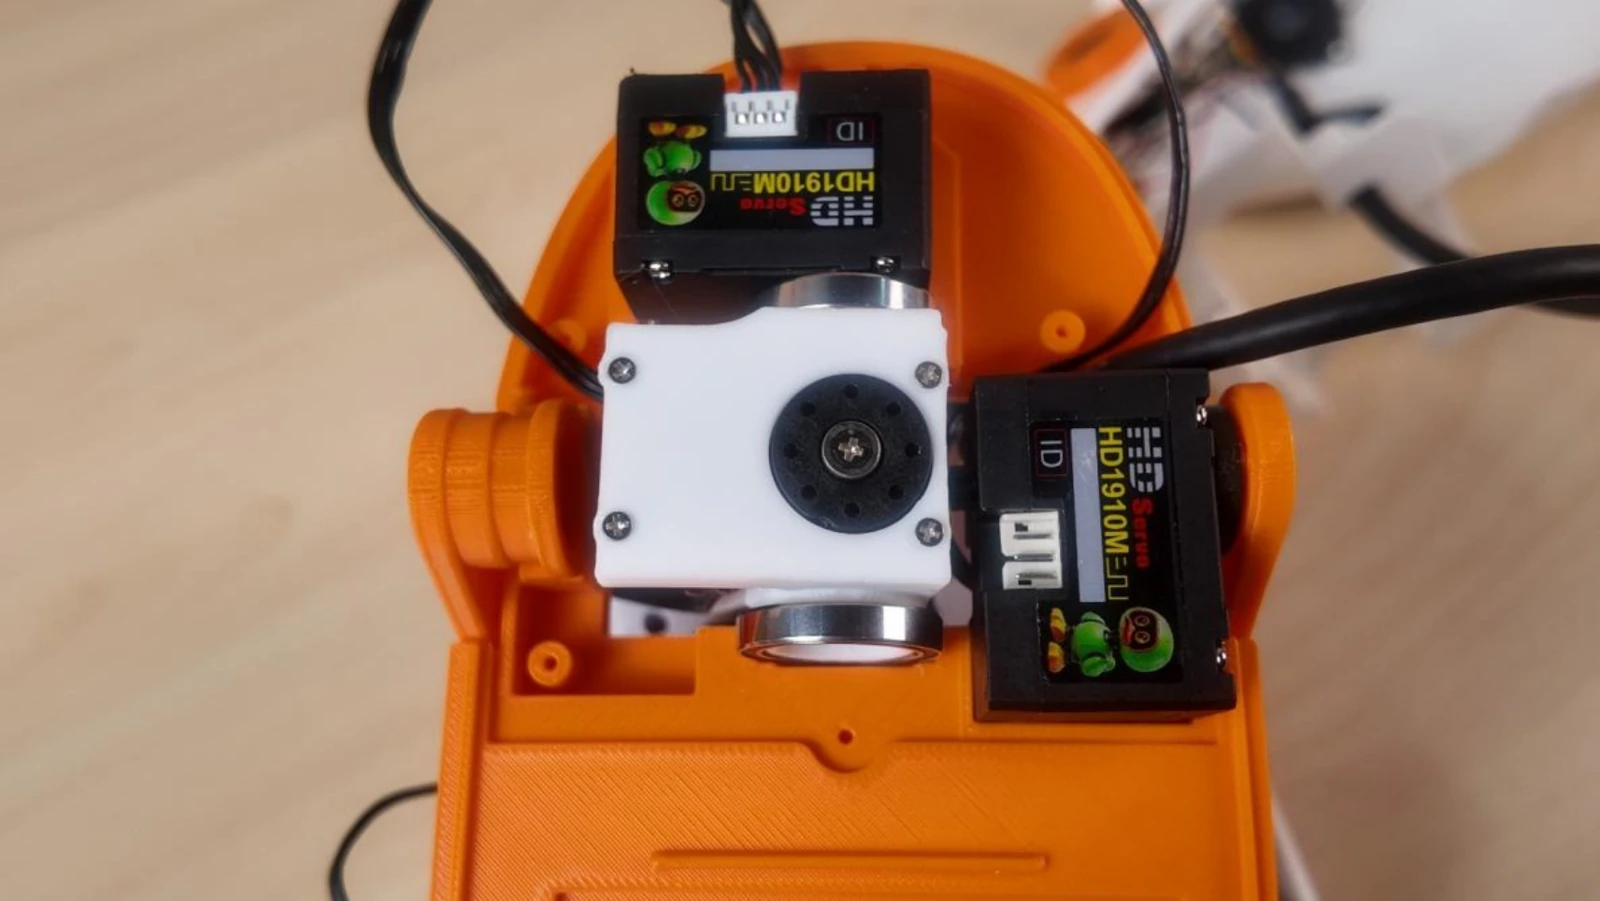
- 将舵机组件与白色支架按图装入橙色头部结构件。
- 图示固定位置使用 M2×6 螺丝,线束从侧面引出。
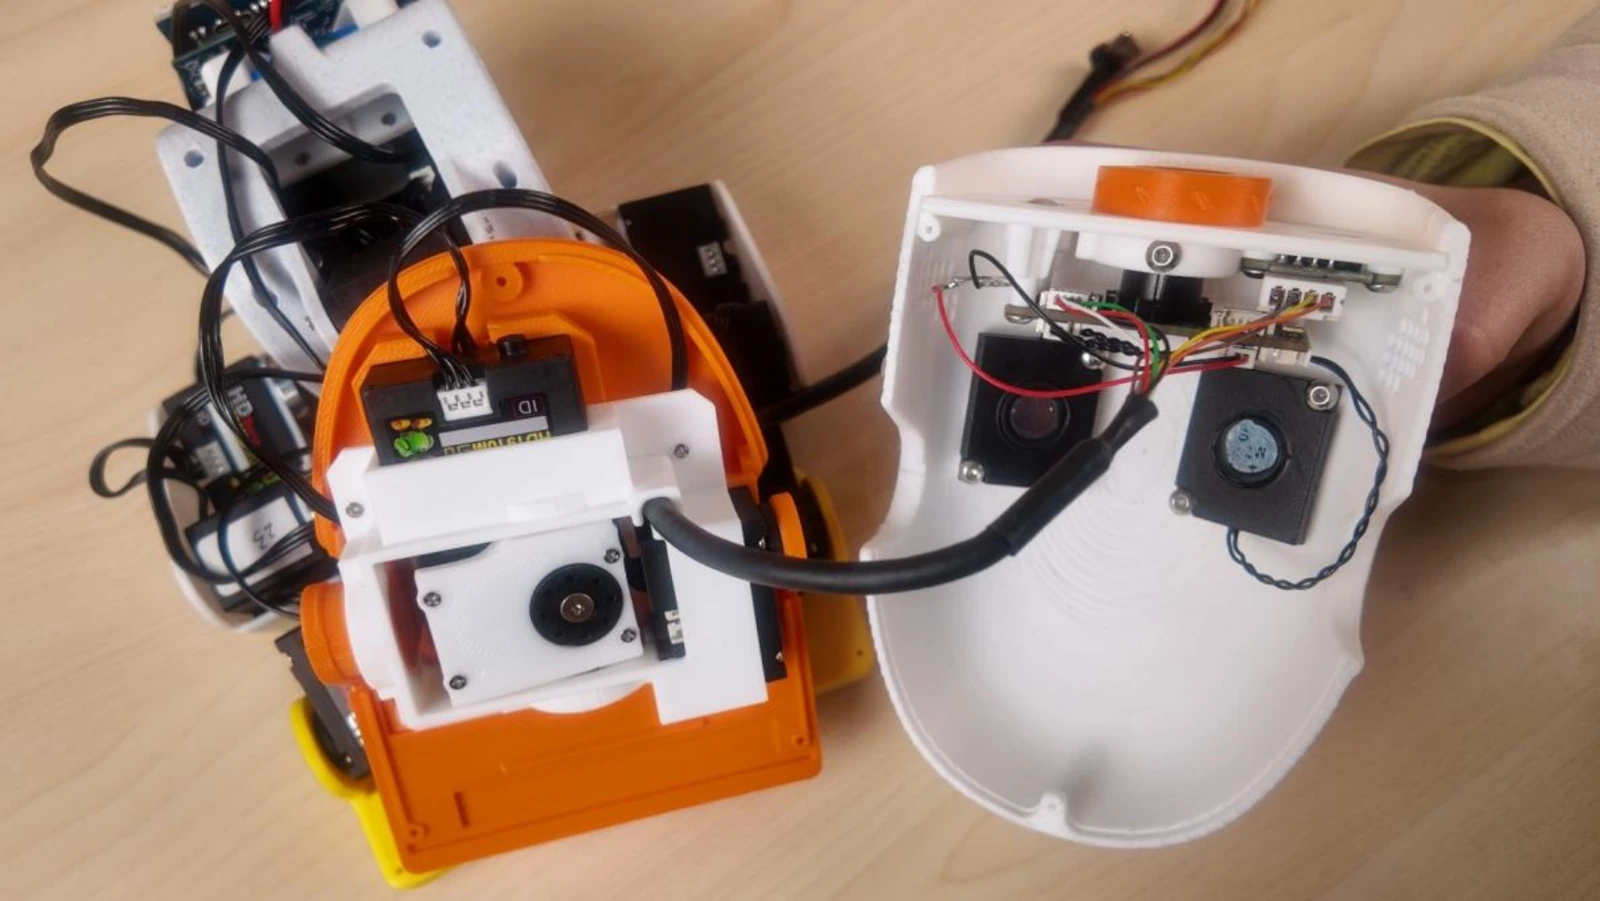
11固定头部外壳
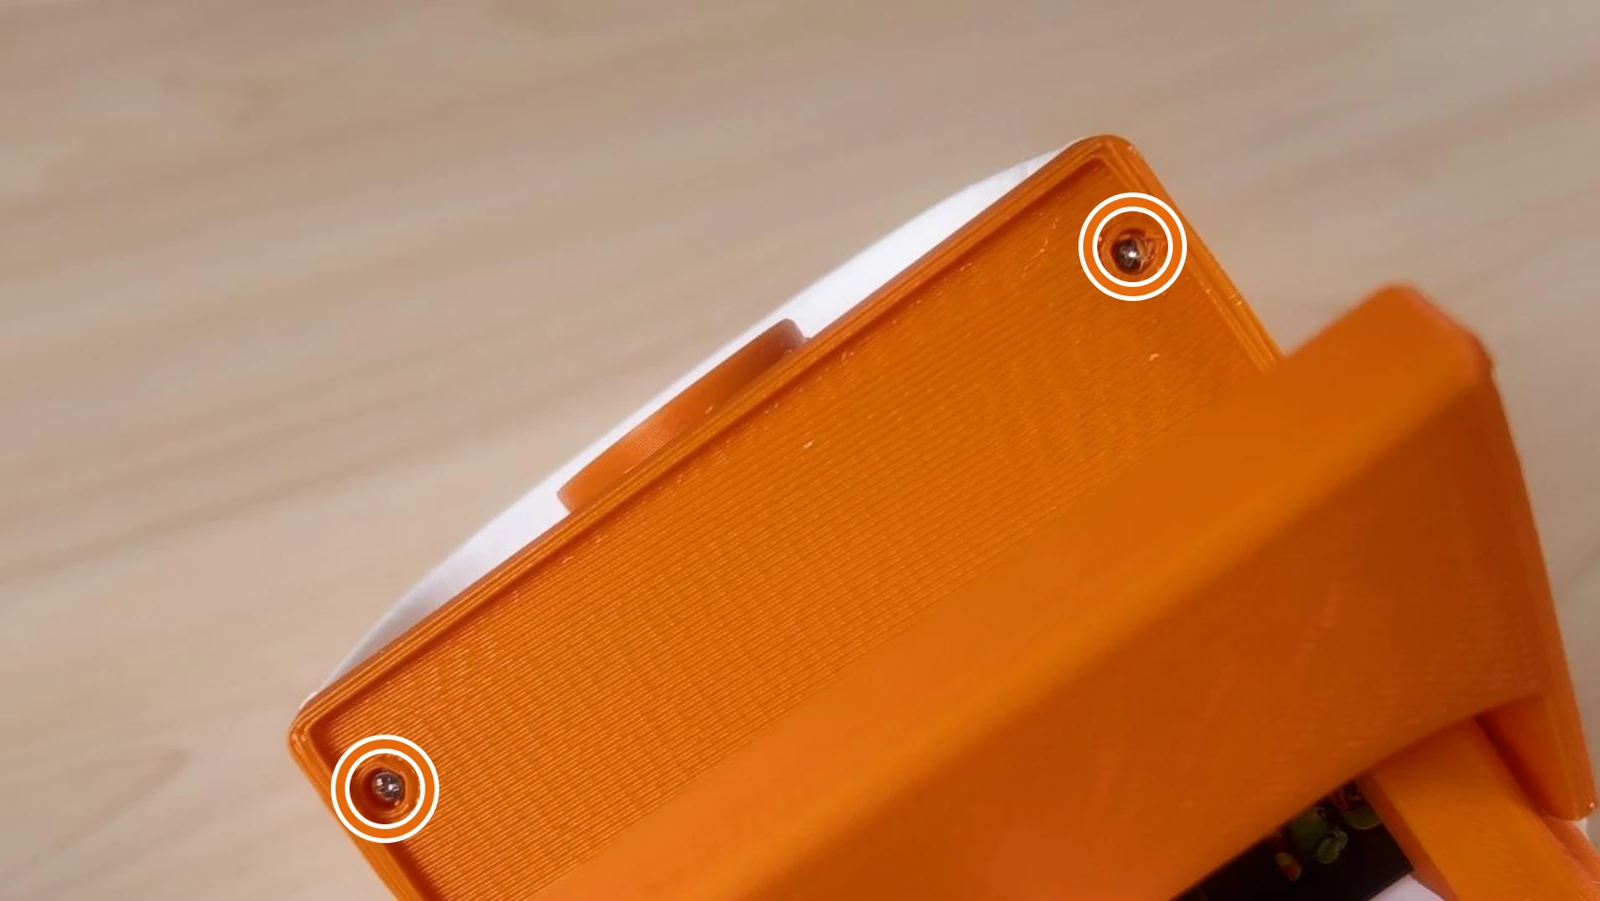
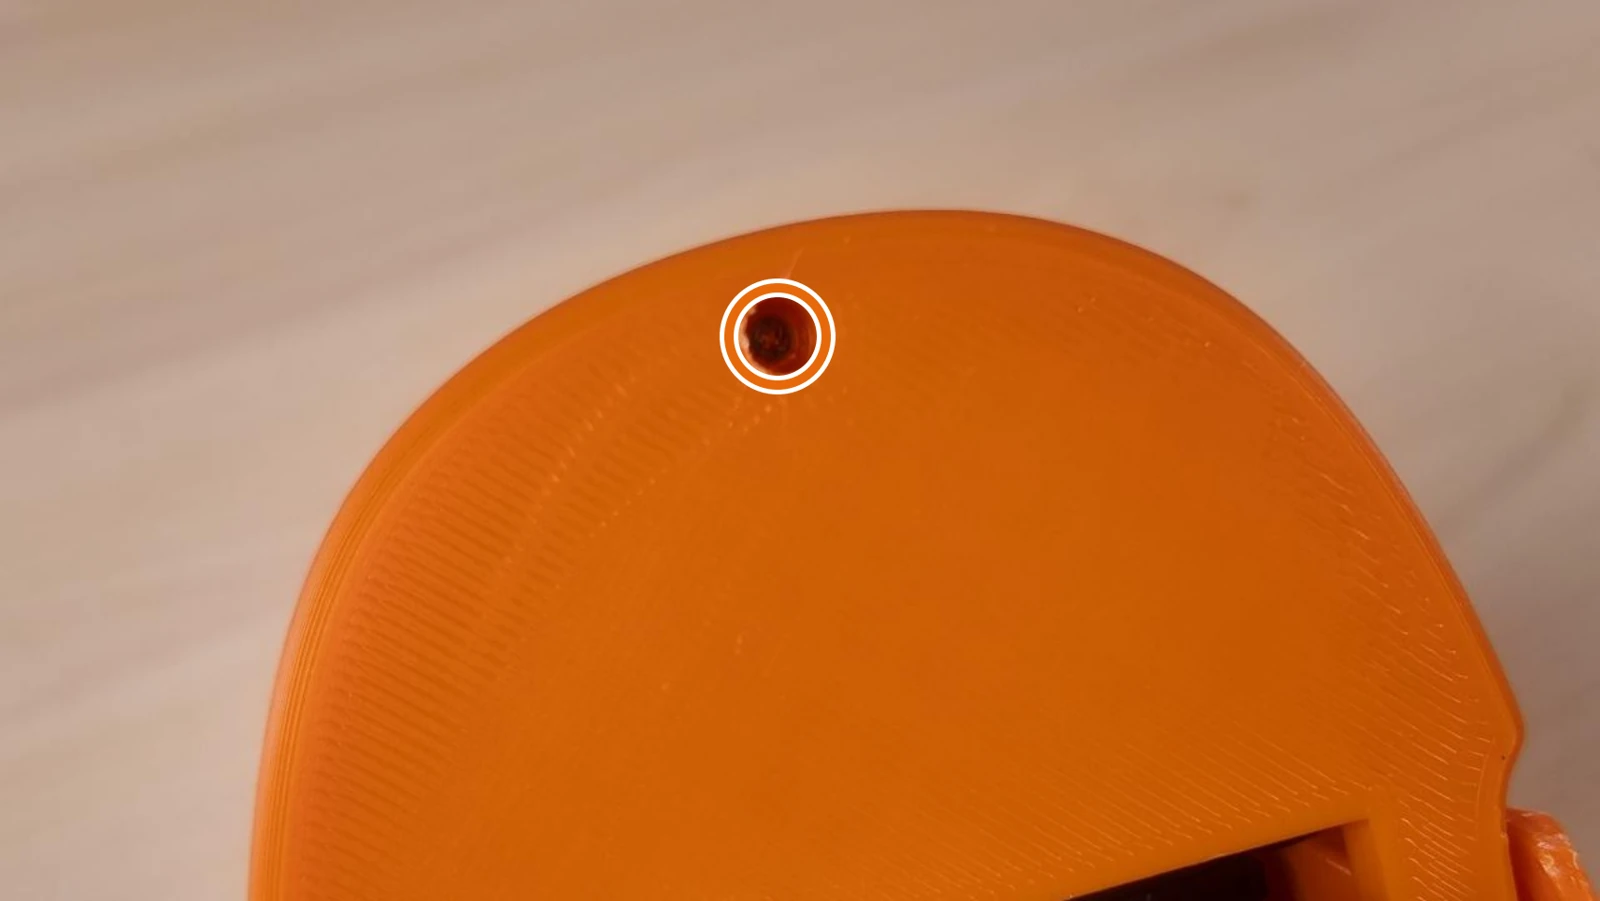
- 合拢头部外壳与橙色支架,对齐固定孔。
- 图示底部两处和上方一处使用 M2×6 螺丝固定。
12连接 Type-C 线
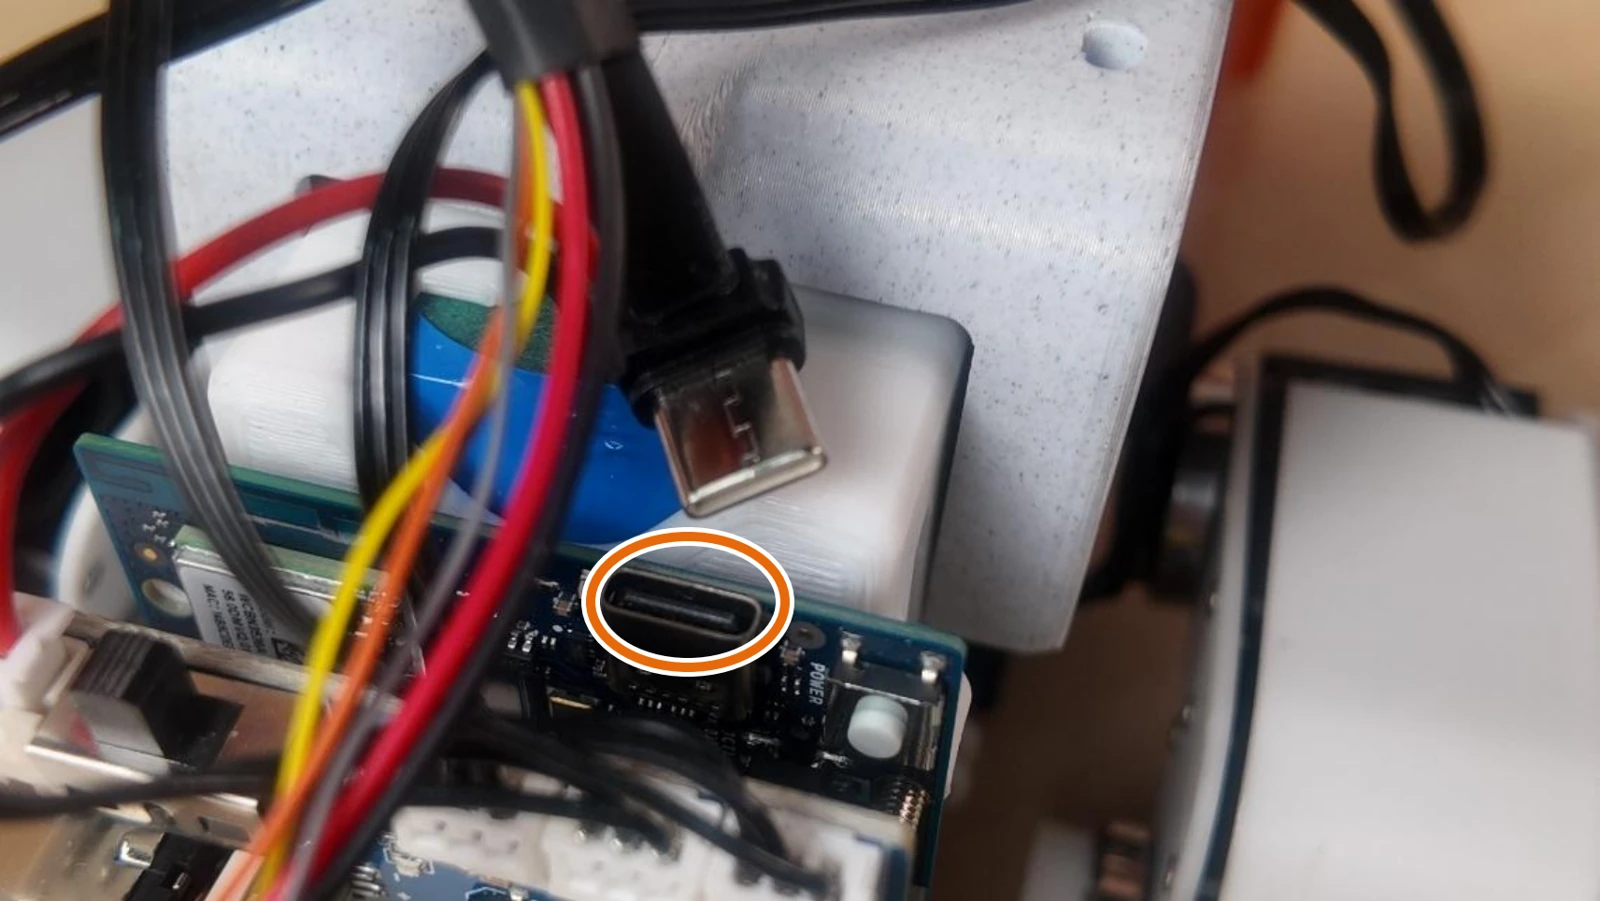
- 使用 Type-C 转 Type-C 连接线,连接图示的主控接口。
- 将插头插牢,并整理线束以避开活动部位。
13取下接口盖帽
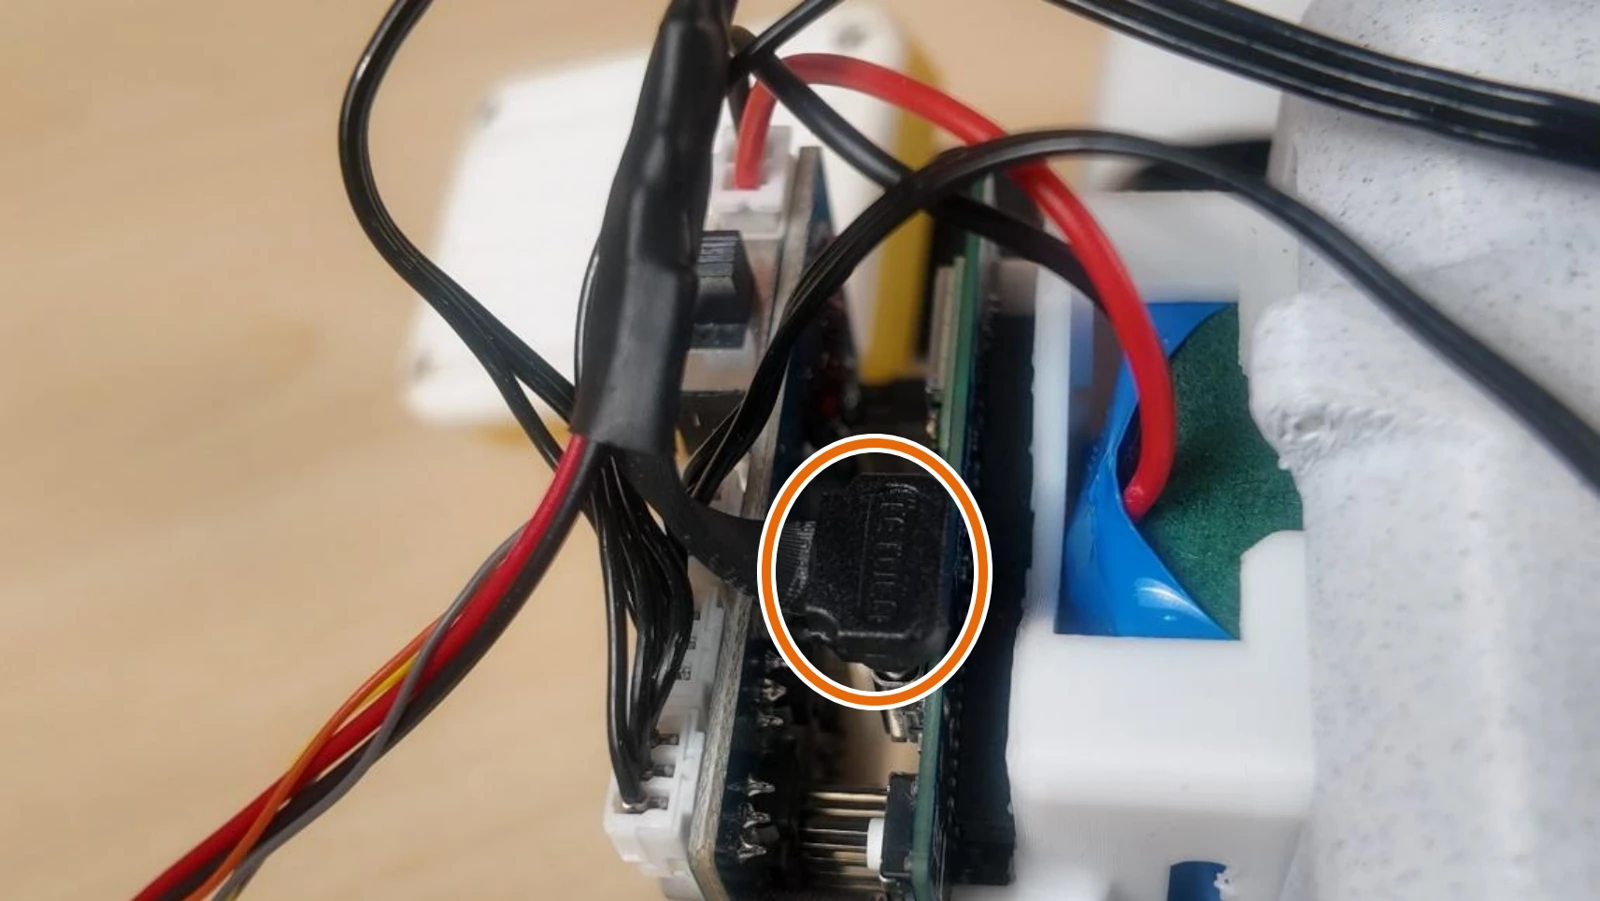
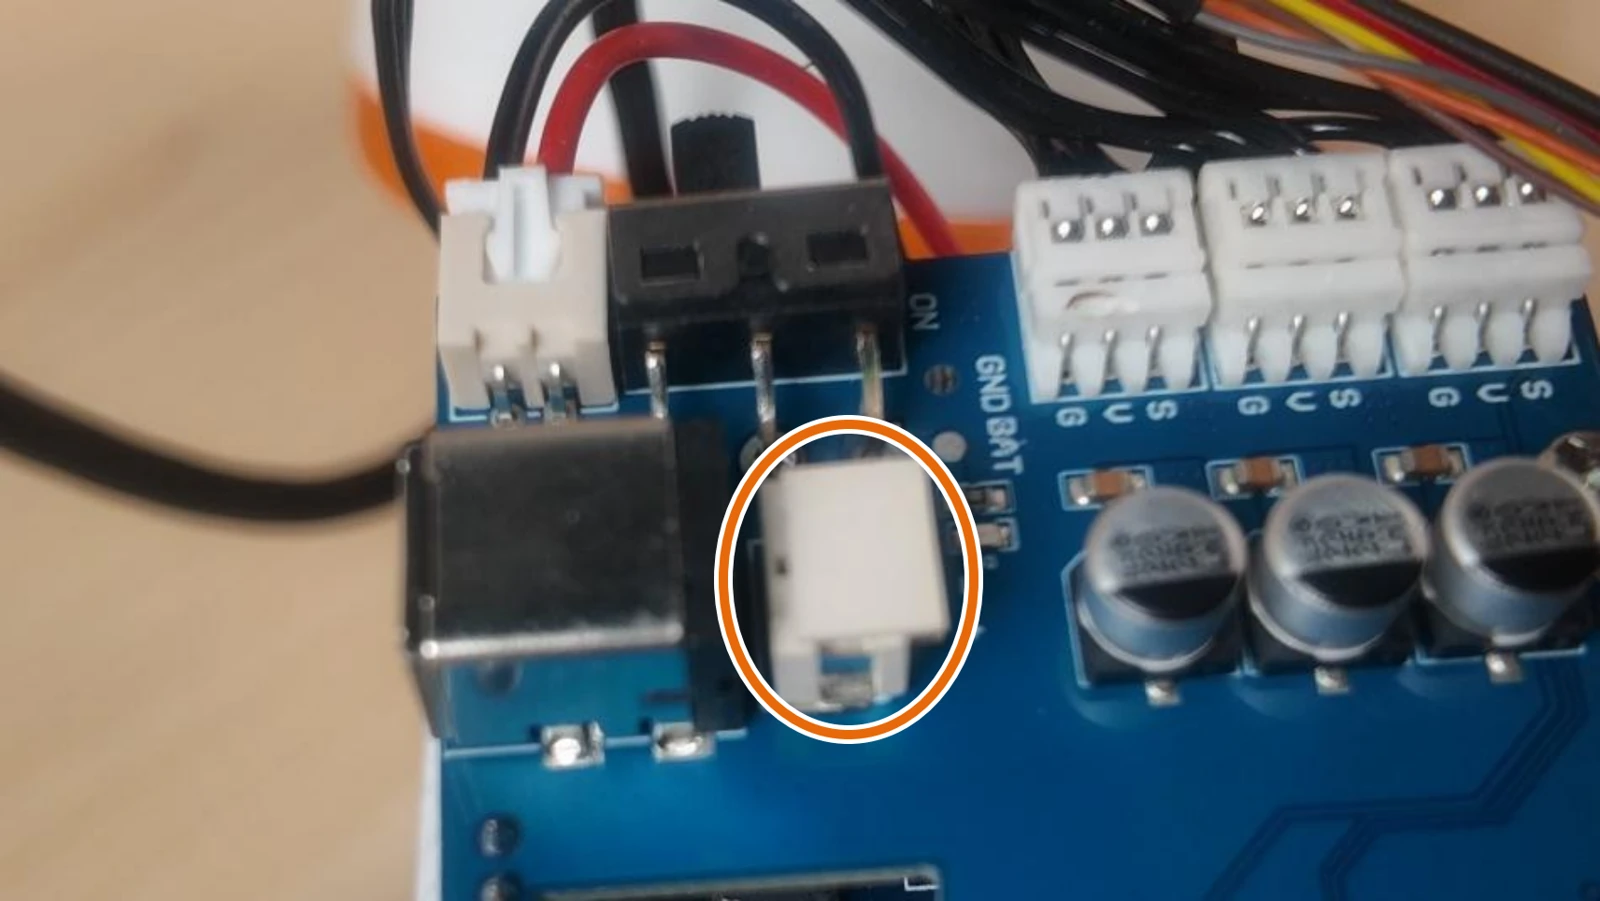
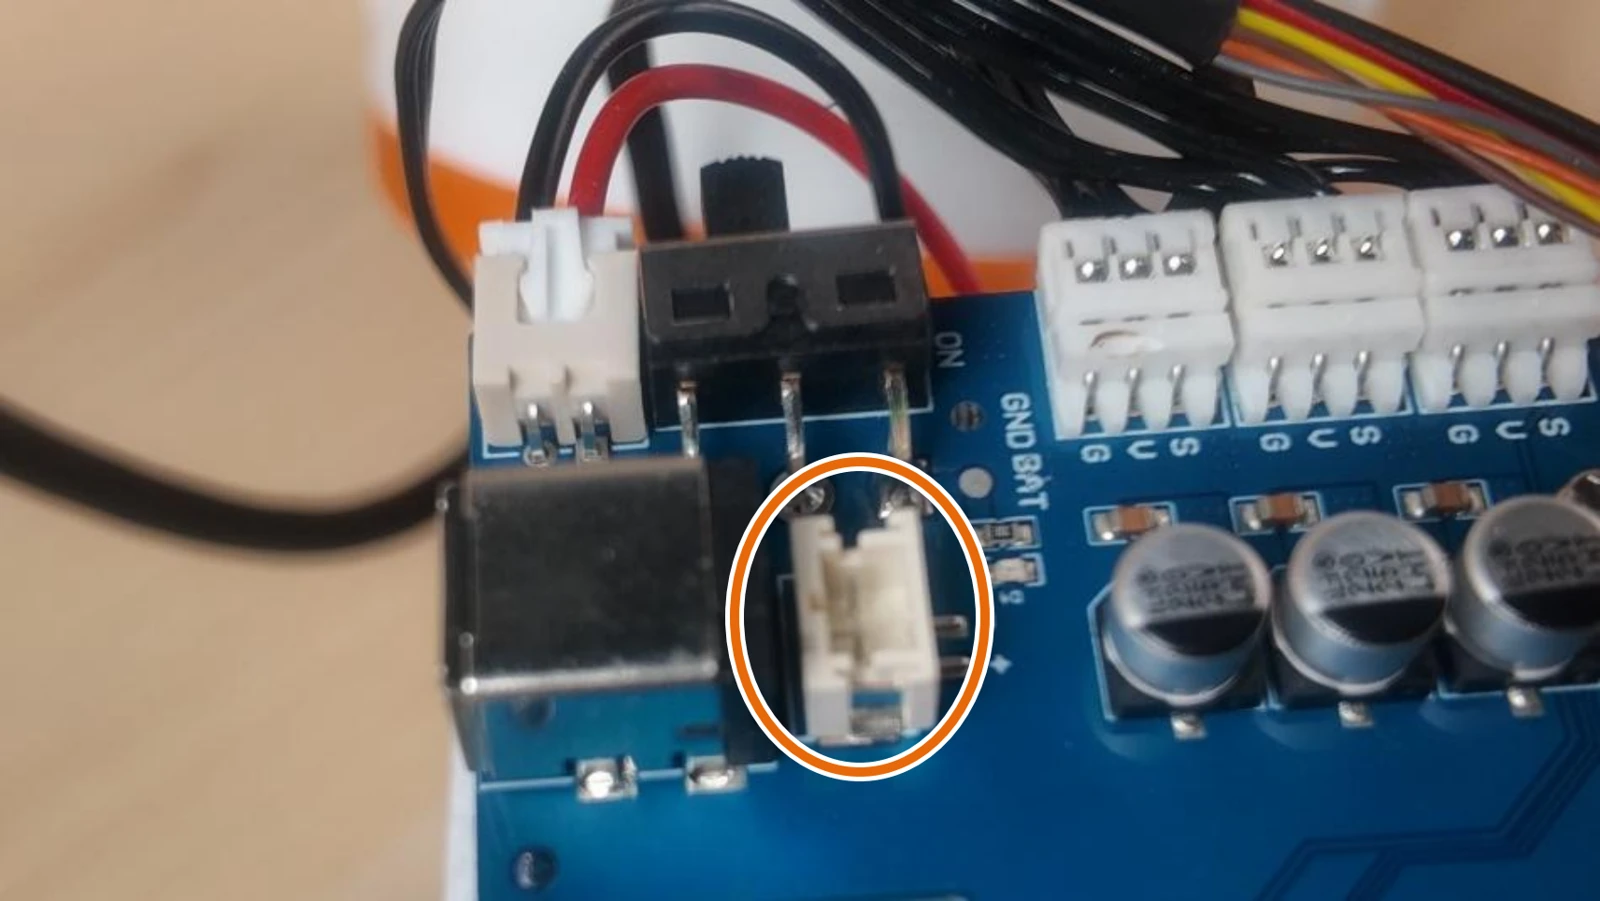
- 取下主板图示接口上的白色盖帽,露出插座。
- 盖帽保留备用,接线前确认设备处于断电状态。
14连接主板线束
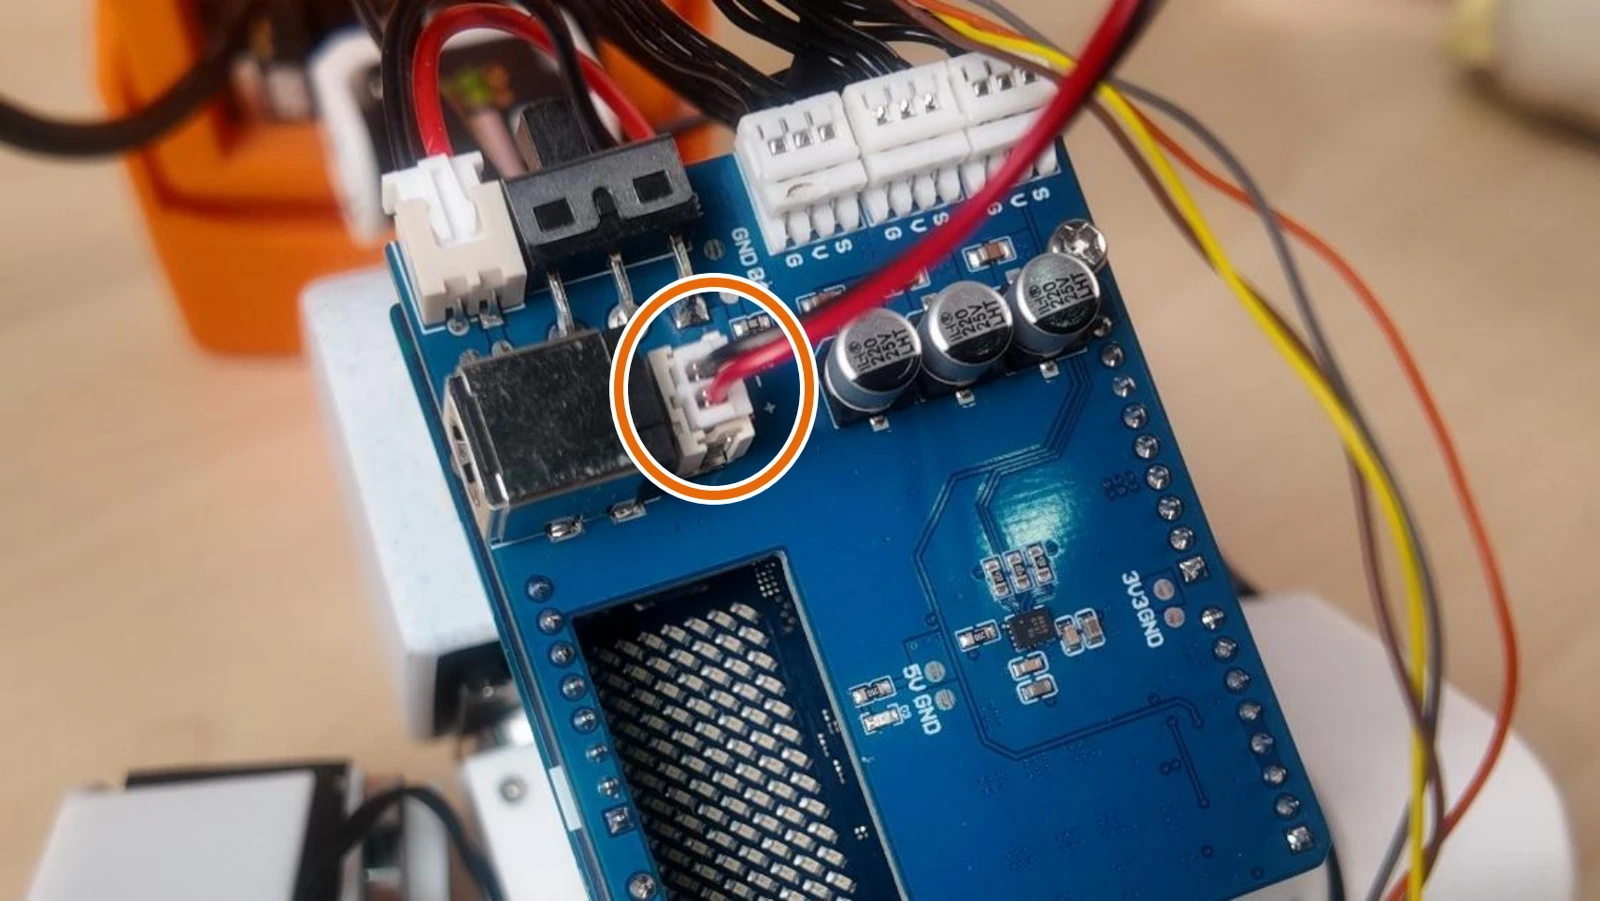
- 将红黑两芯插头接入刚才露出的接口。
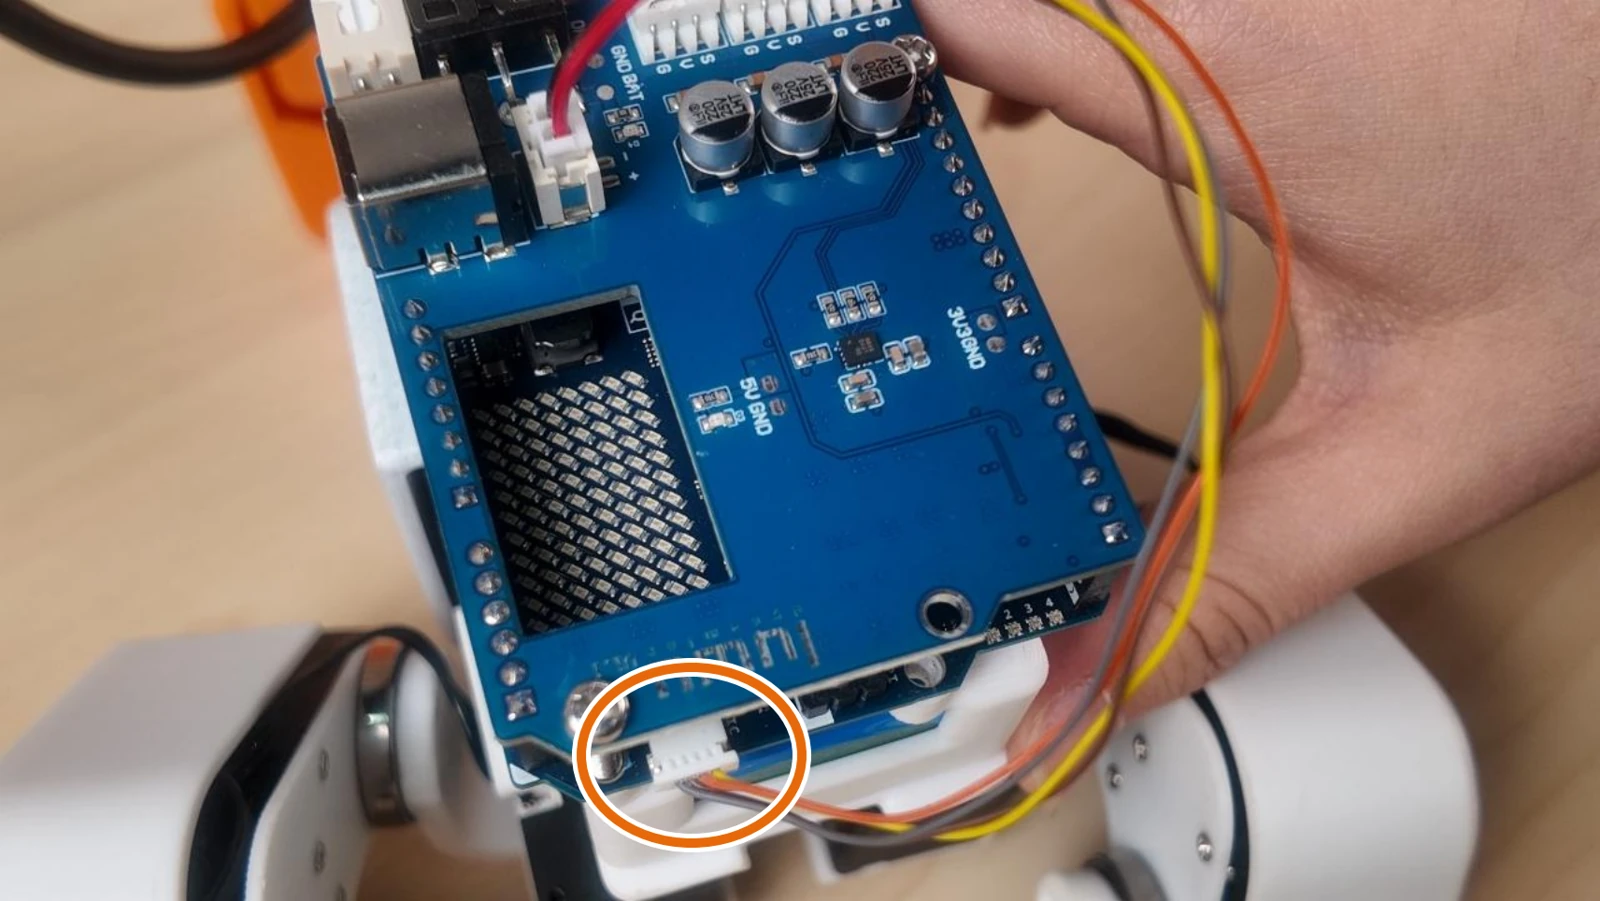
- 再将多芯线束插入主板下方的对应插座,确认插牢。
15安装完成检查
- 固定:检查图示螺丝是否锁紧,头部结构是否稳固。
- 接线:逐一确认插头已插紧,裸露金属引脚没有相互接触。
- 走线:检查线束没有被外壳夹住,也不会干涉舵机活动。
- 功能:确认接线无误后通电,检查画面、补光灯、声音及测距。